ERFAHREN | ZERTIFIZIERT
28 Jahre Erfahrung mit Kameradrohnen und Drohnen allgemein
Gründungsmitglied SVZD (Schweizerischer Verband ziviler Drohnen)
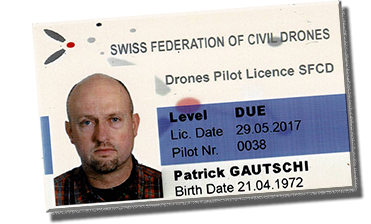
SVZD DUE-Lizenz
SRF-Zertifiziert für Standard- und Livedrohnen
EASA A2 Drohnenführerschein
Leitung Fachstelle Drohnen SRF, Experte für FPV-Broadcast, Live-Broadcast-Drohnen und andere Spezialanwendungen,
Risiko-Expertisen, Bewilligungen, Operations-Planungen
DROHNEN | GESCHICHTE | Zeitstrahl
1998
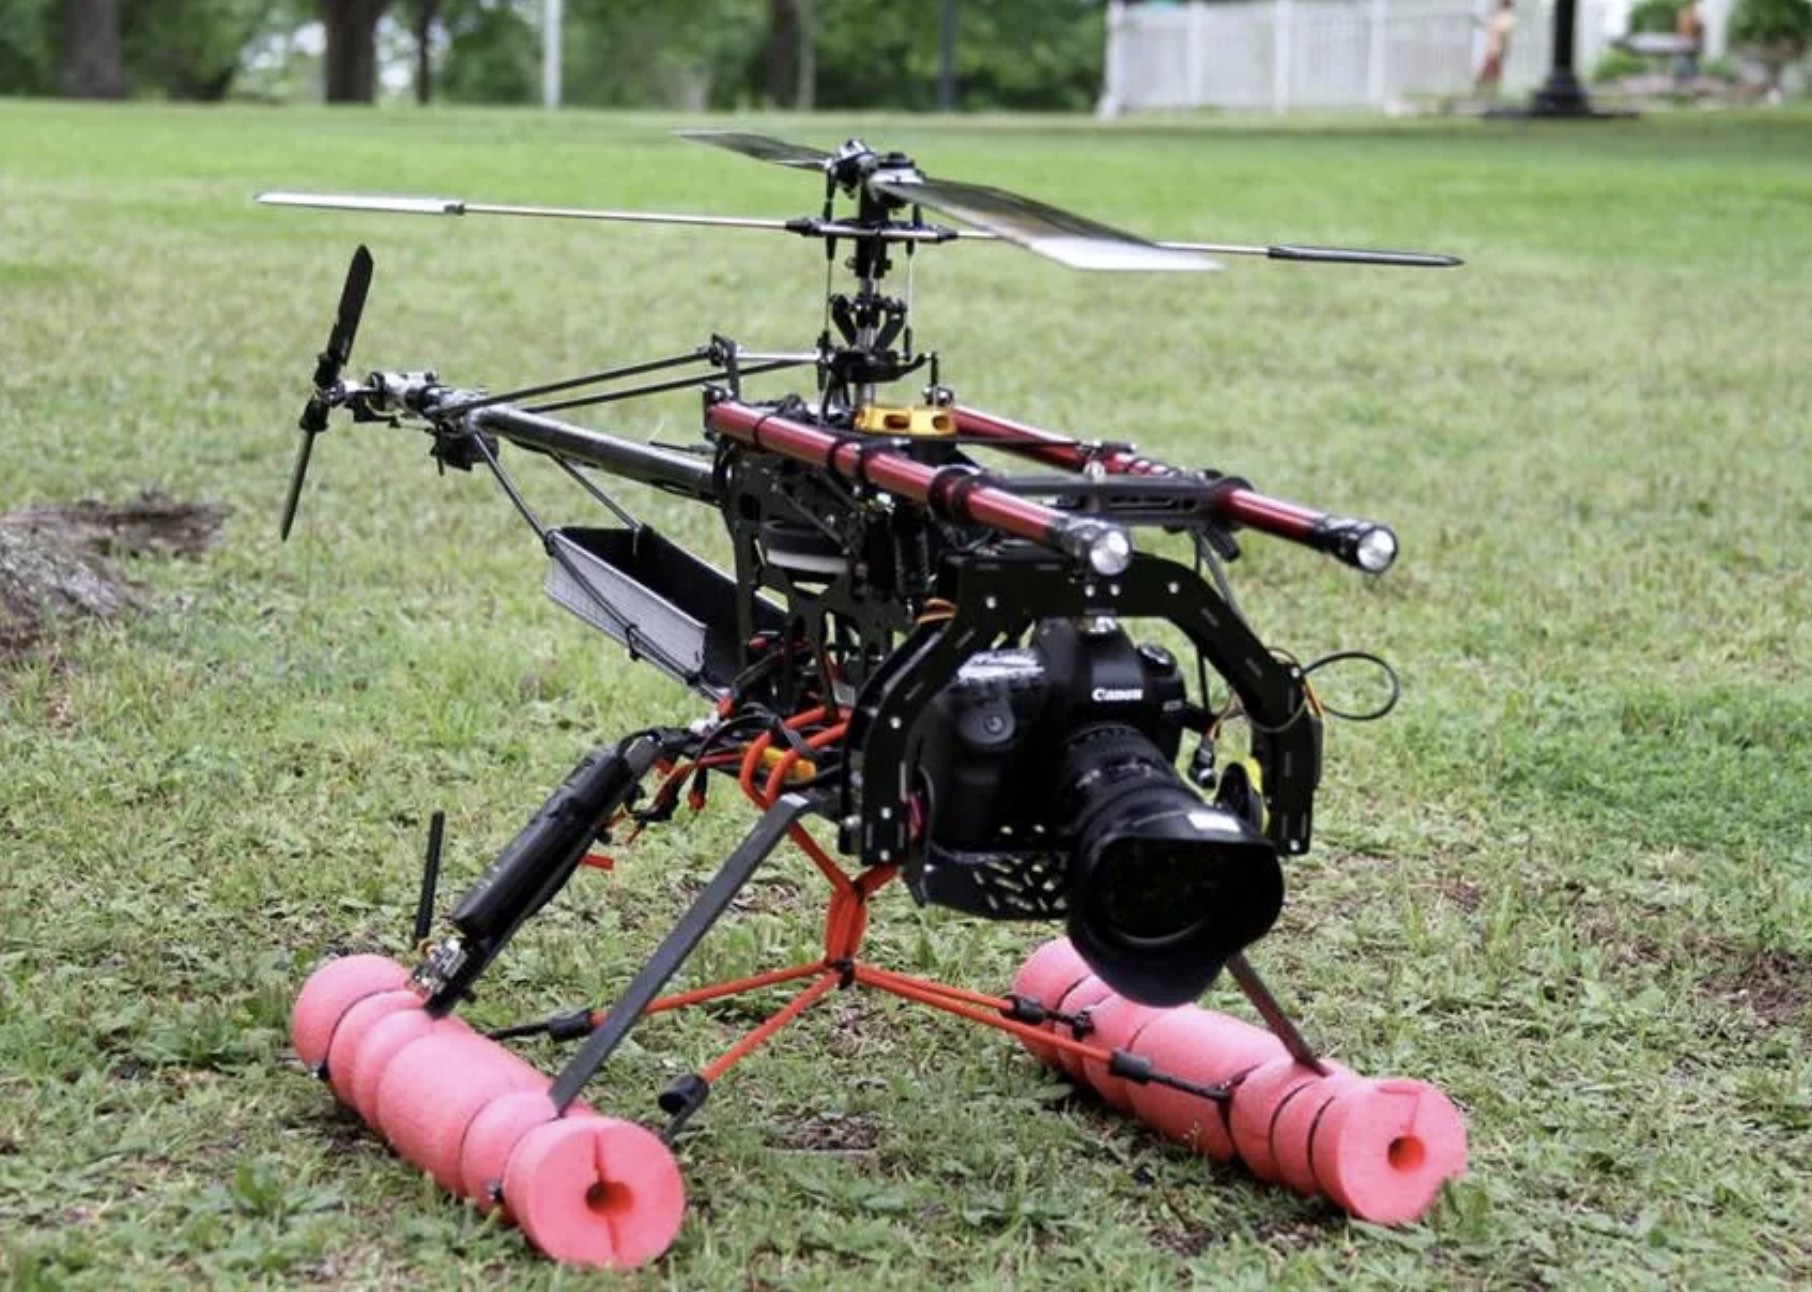
Symbolbild (leider habe ich von damals keine Fotos)
RC-Kameraheli
Zusammen mit einem Kollegen in der nähe von Bern erste Versuche mit Kameras an einem RC-Heli. Den Heli hatte mein Kollege, die Kameras ich.
Feste Aufhängung der Kamera, später einfache, über den Controller Fernsteuerbare 2-Achs Kameraaufhängungen.
2006
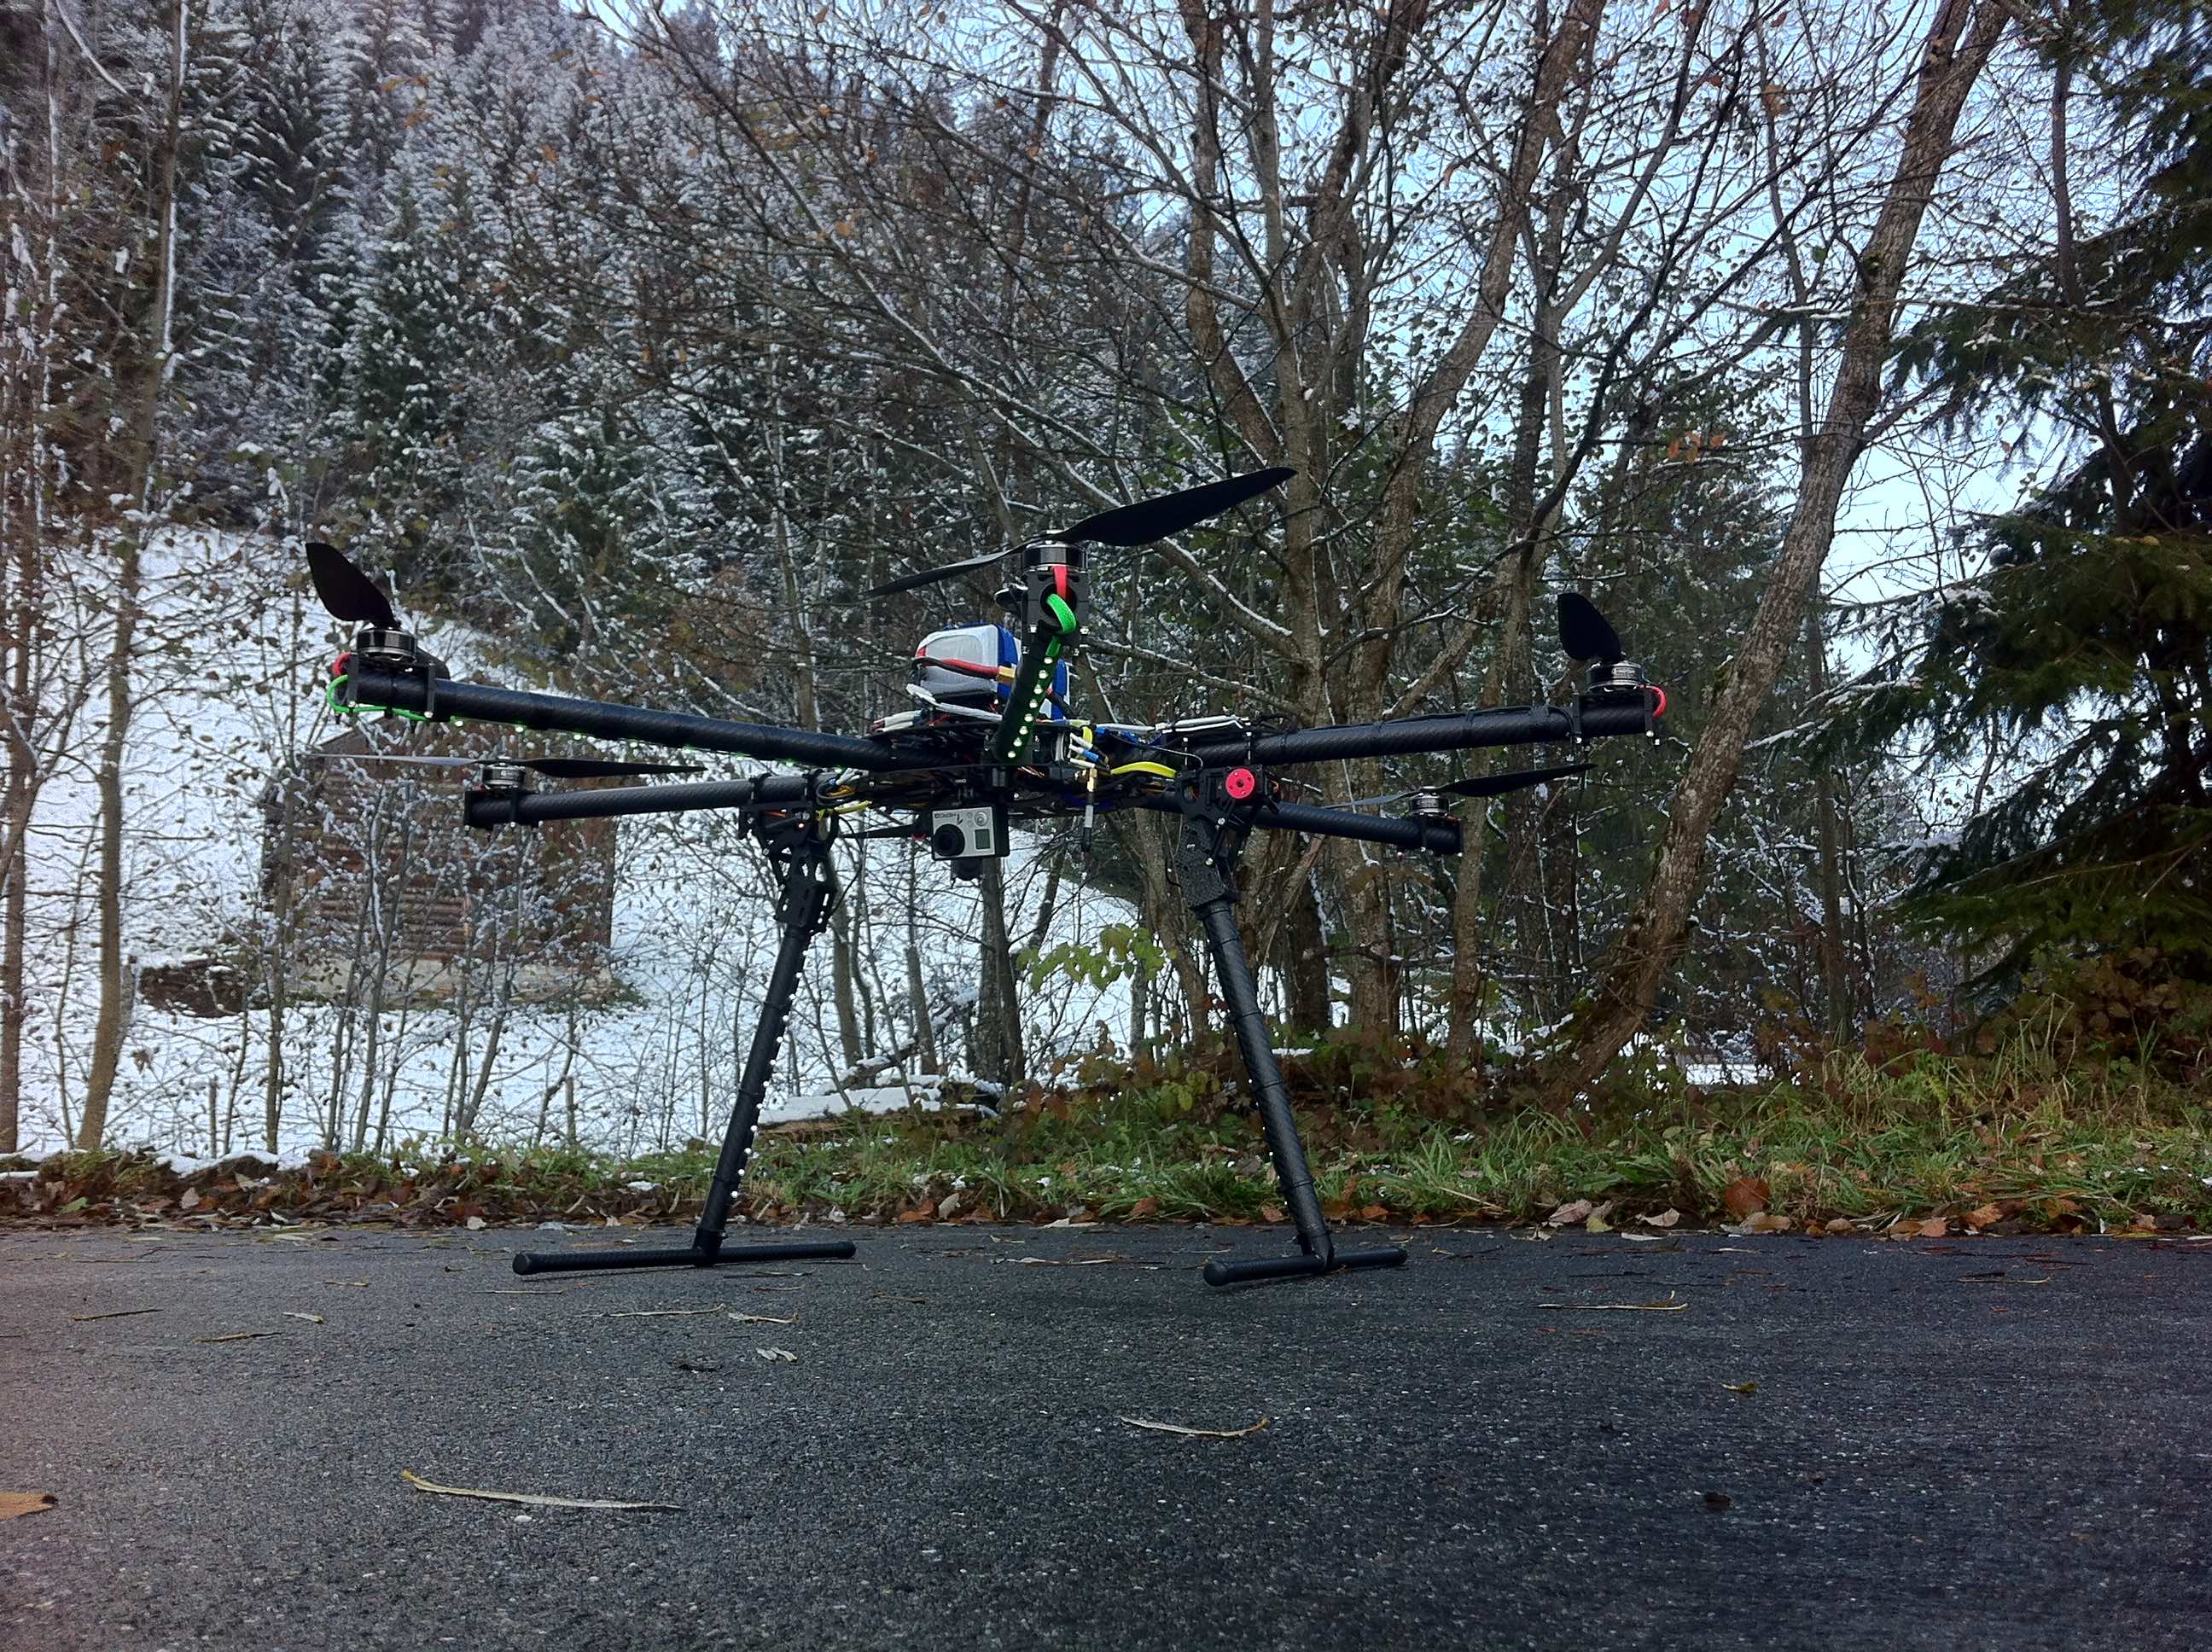
Multirotor-Drohnen
Mikrokopter-Steuerungen aus Deutschland bildeten das Herz der ersten Multirotor-Drohnen die ich damals baute, lange vor DJI Phanton und Co. Testhalber hing "nur" eine Gopro an der Drohne. Gebaut ist diese 1,3 Meter Drohne aber für grosse Kameras bis 8 kg. Kommerzielle Einsätze blieben allerdings noch aus.
Mit diesen Eigenbauten konnte ich aber viele Erfahrungen sammeln…mit Abstürzen durchaus auch schmerzhafte ;)!
2008
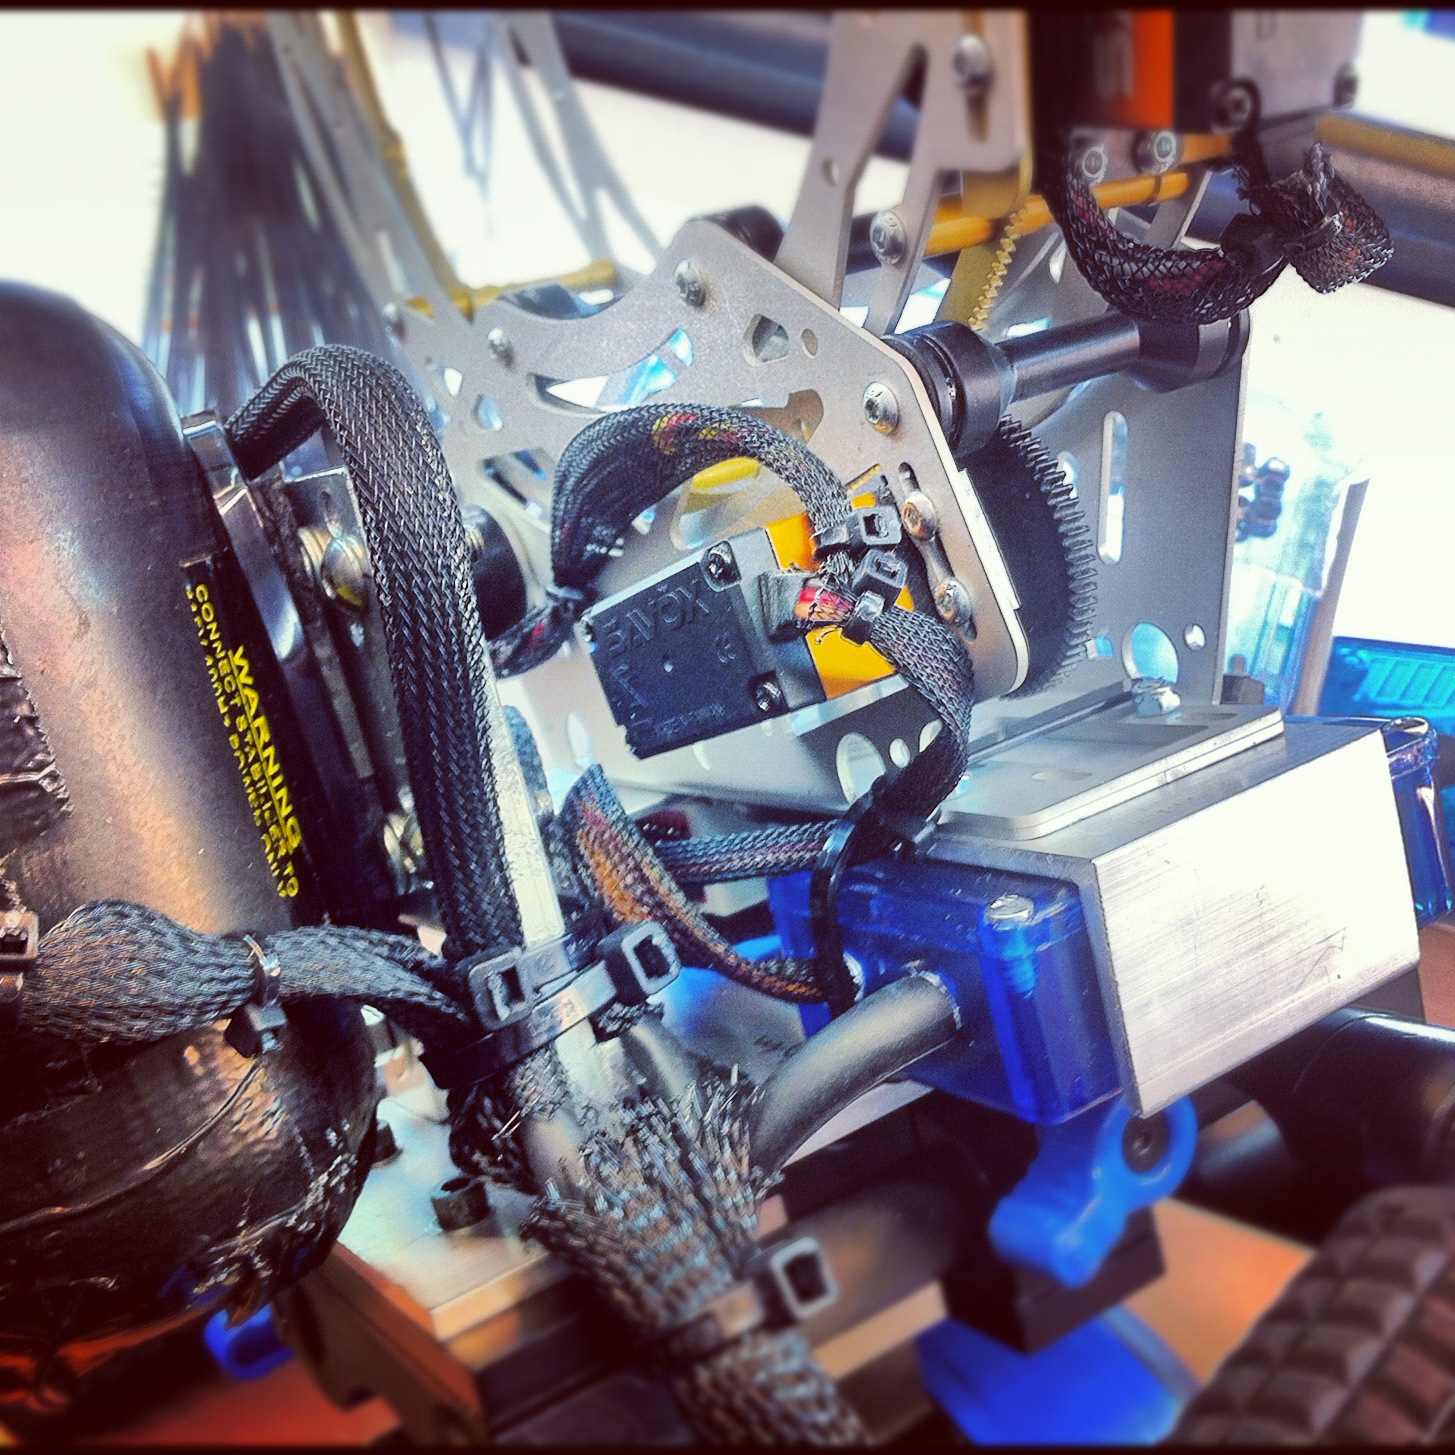
Erste Eigenbau Kamera-Gimbal-Systeme
Bau von Servo-gesteuerten 2-Achs Kamera-Gimbal-Systemen, stabilisiert mit mechanischen Kenyon-Gyros. Zweck dieser Systeme war: Stabilisierung von Handheld-Kameras und Montage an Multirotor-Drohnen.
2009
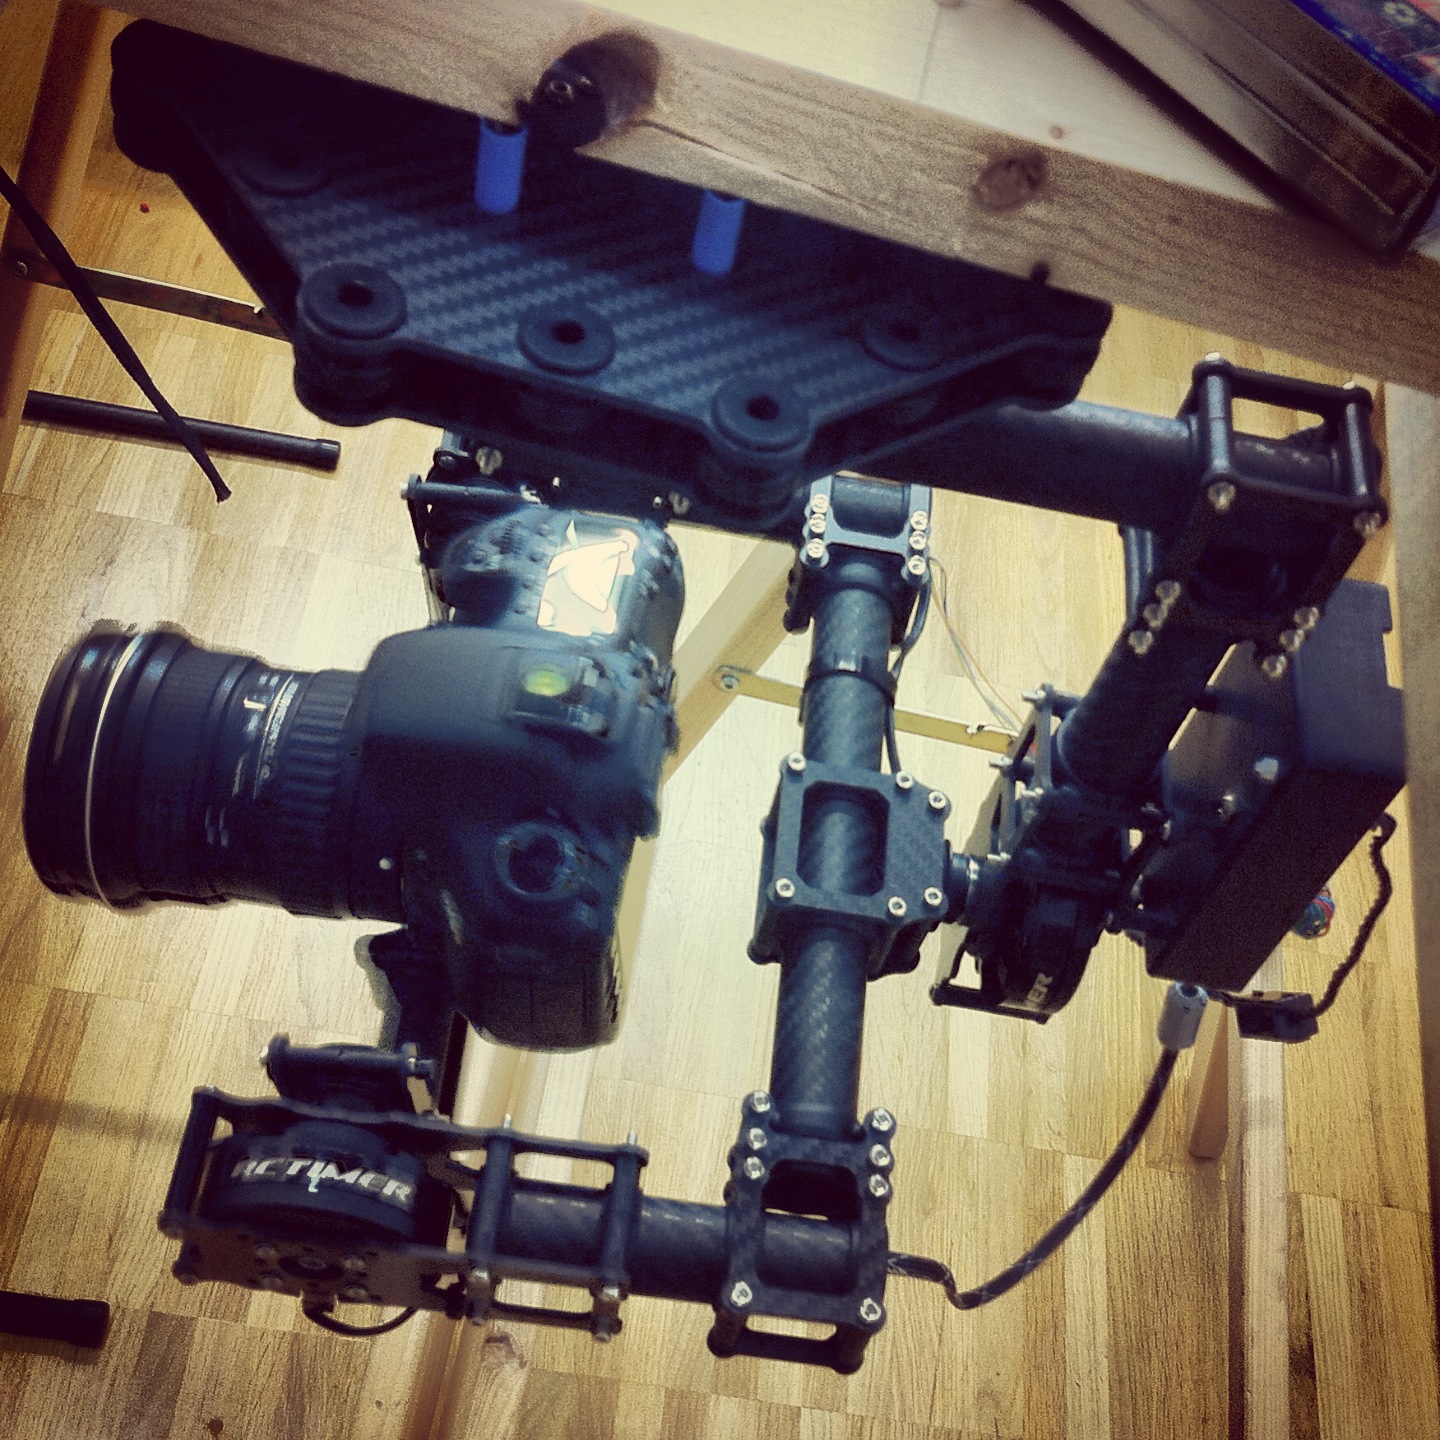
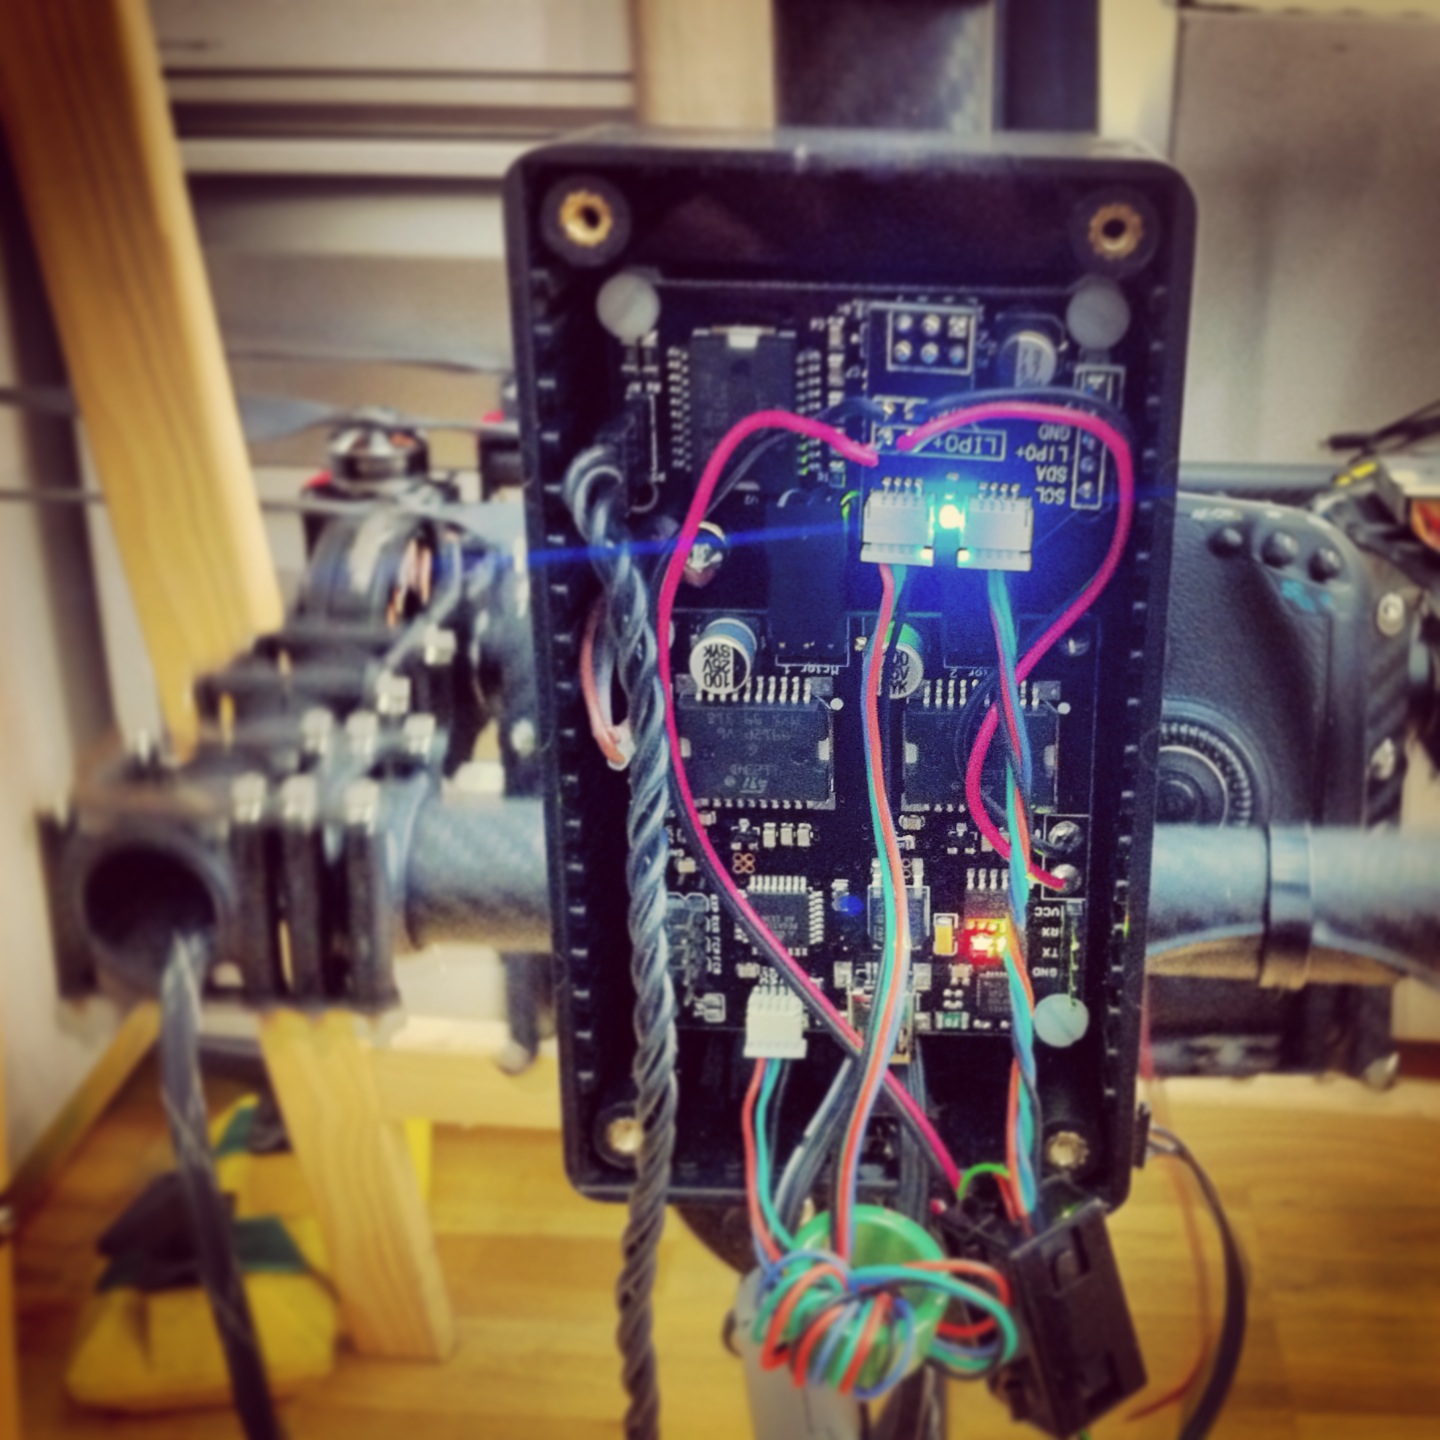
DIY Kamera-Gimbal für Drohnen
Ein weiterer Meilenstein war der Bau von stabilisierten DIY 3-Achs-Gimbals mit Brushless-Motoren, gesteuert mit selbst programmierten AlexMos Gimbalcontrollern für Kameradrohnen.
Für die moderne Brushless-Gimbal-Szene war AlexMos (abgeleitet vom Erfinder Alexey Moskalenko), einer der entscheidenen Pioniere. Sein Controller machte es erstmals relativ einfach, günstige BLDC-Motoren direkt zur Kamerastabilisierung zu nutzen. Viele heutige Gimbals basieren konzeptionell auf diesen Prinzipien (z.B. DJI Ronin).
2010
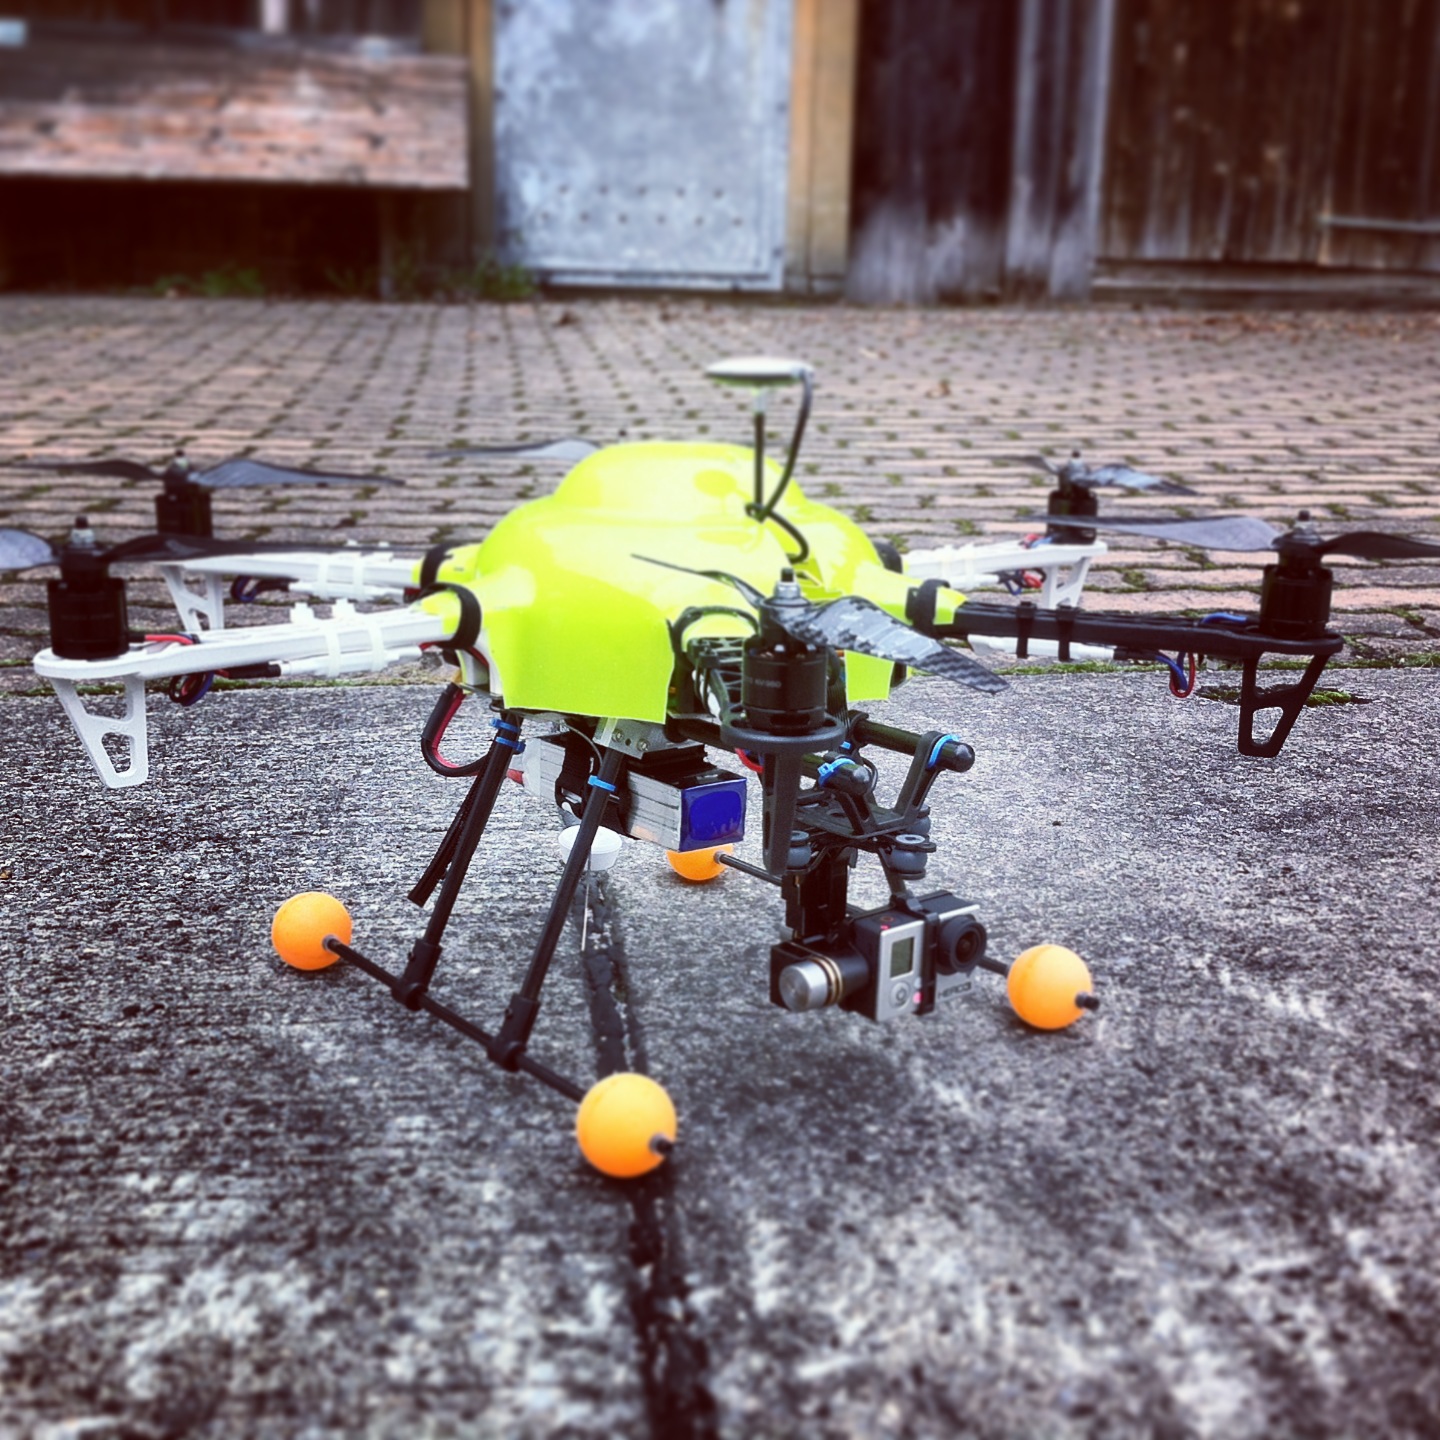
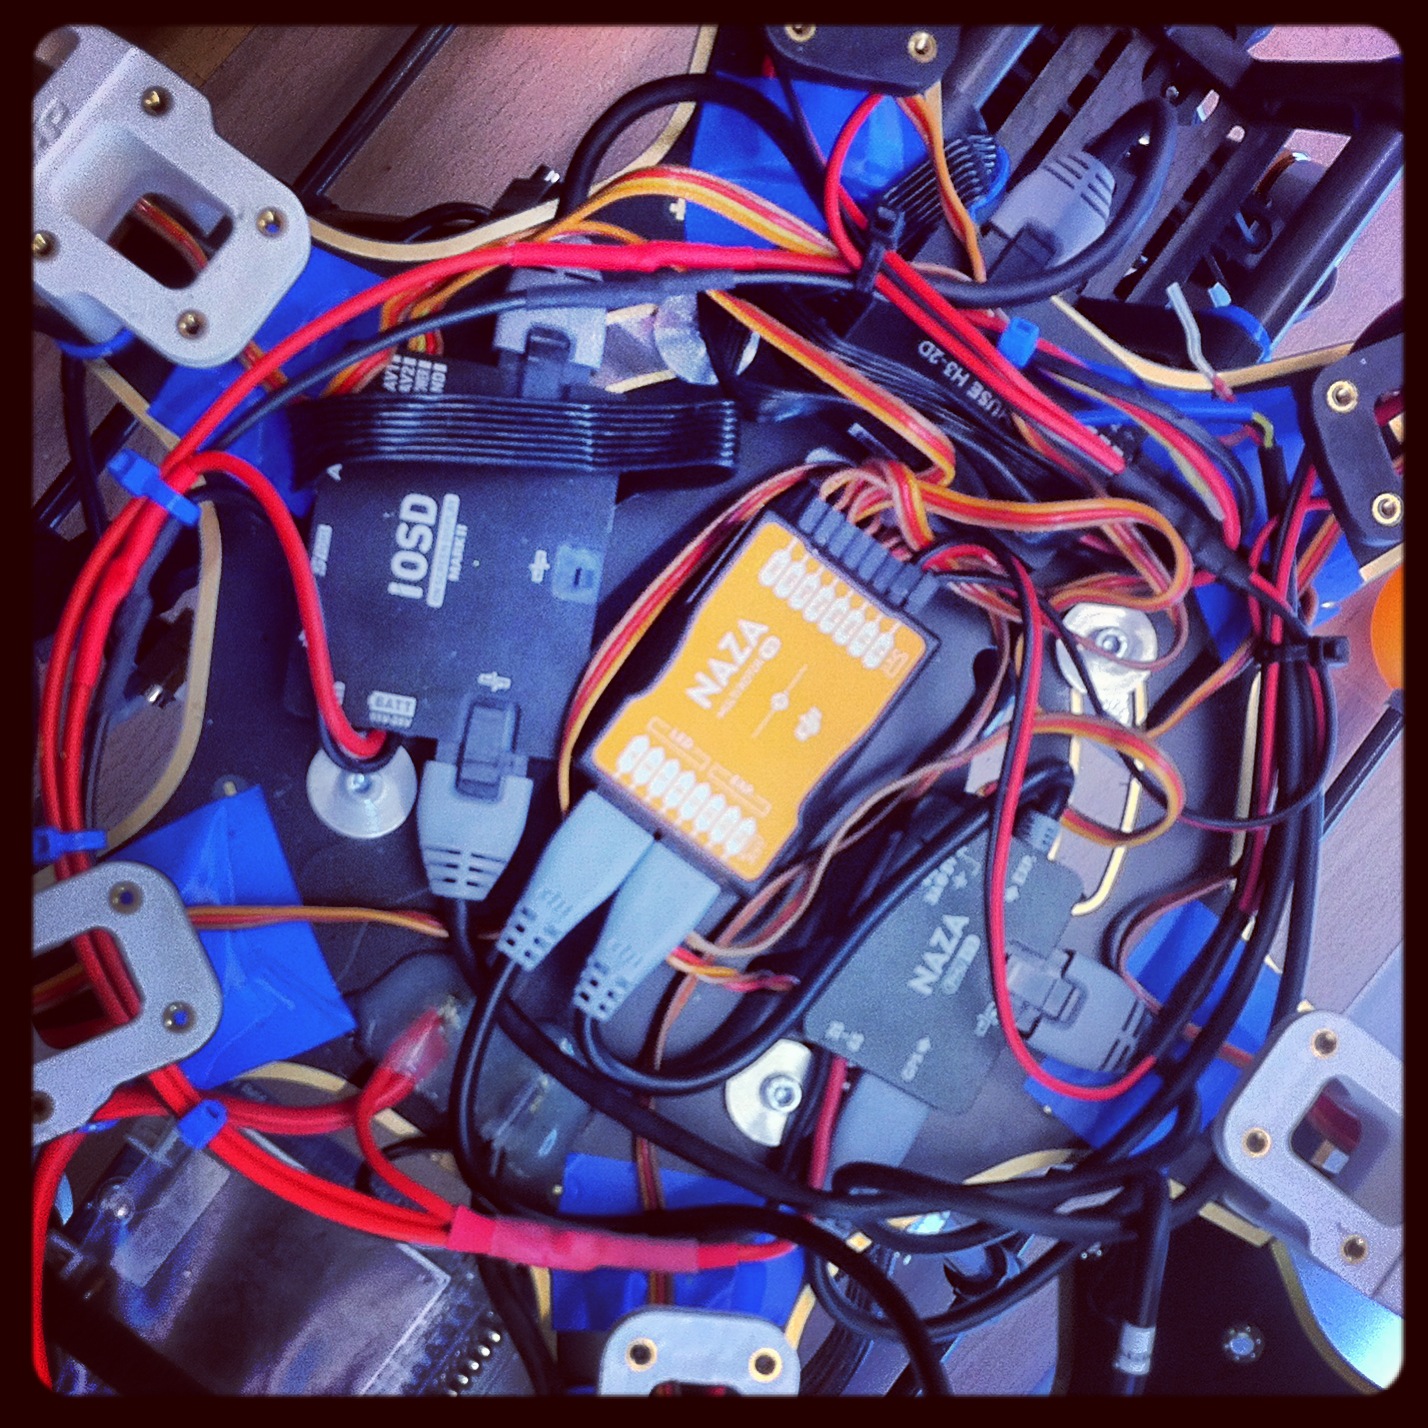
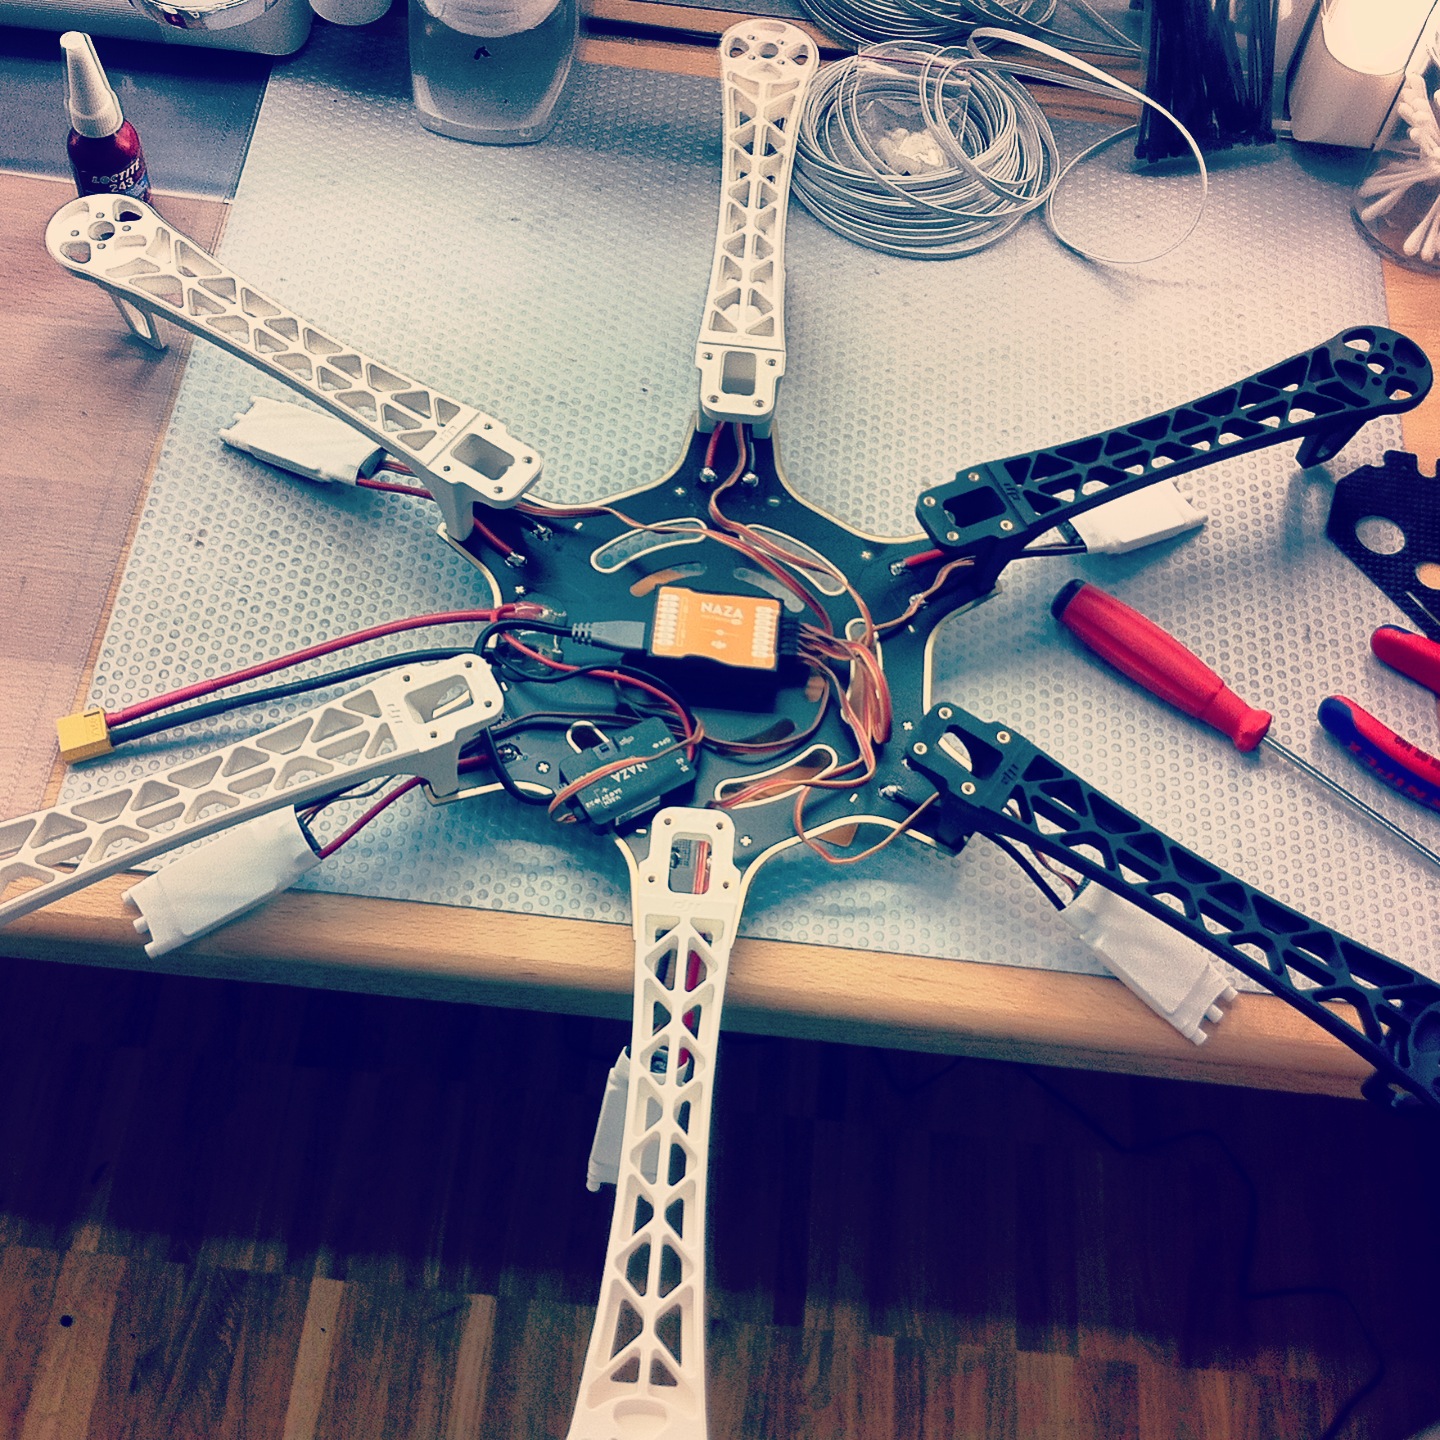
DJI-Selbstbau-Drohnen
WOOKONG
ab 2010
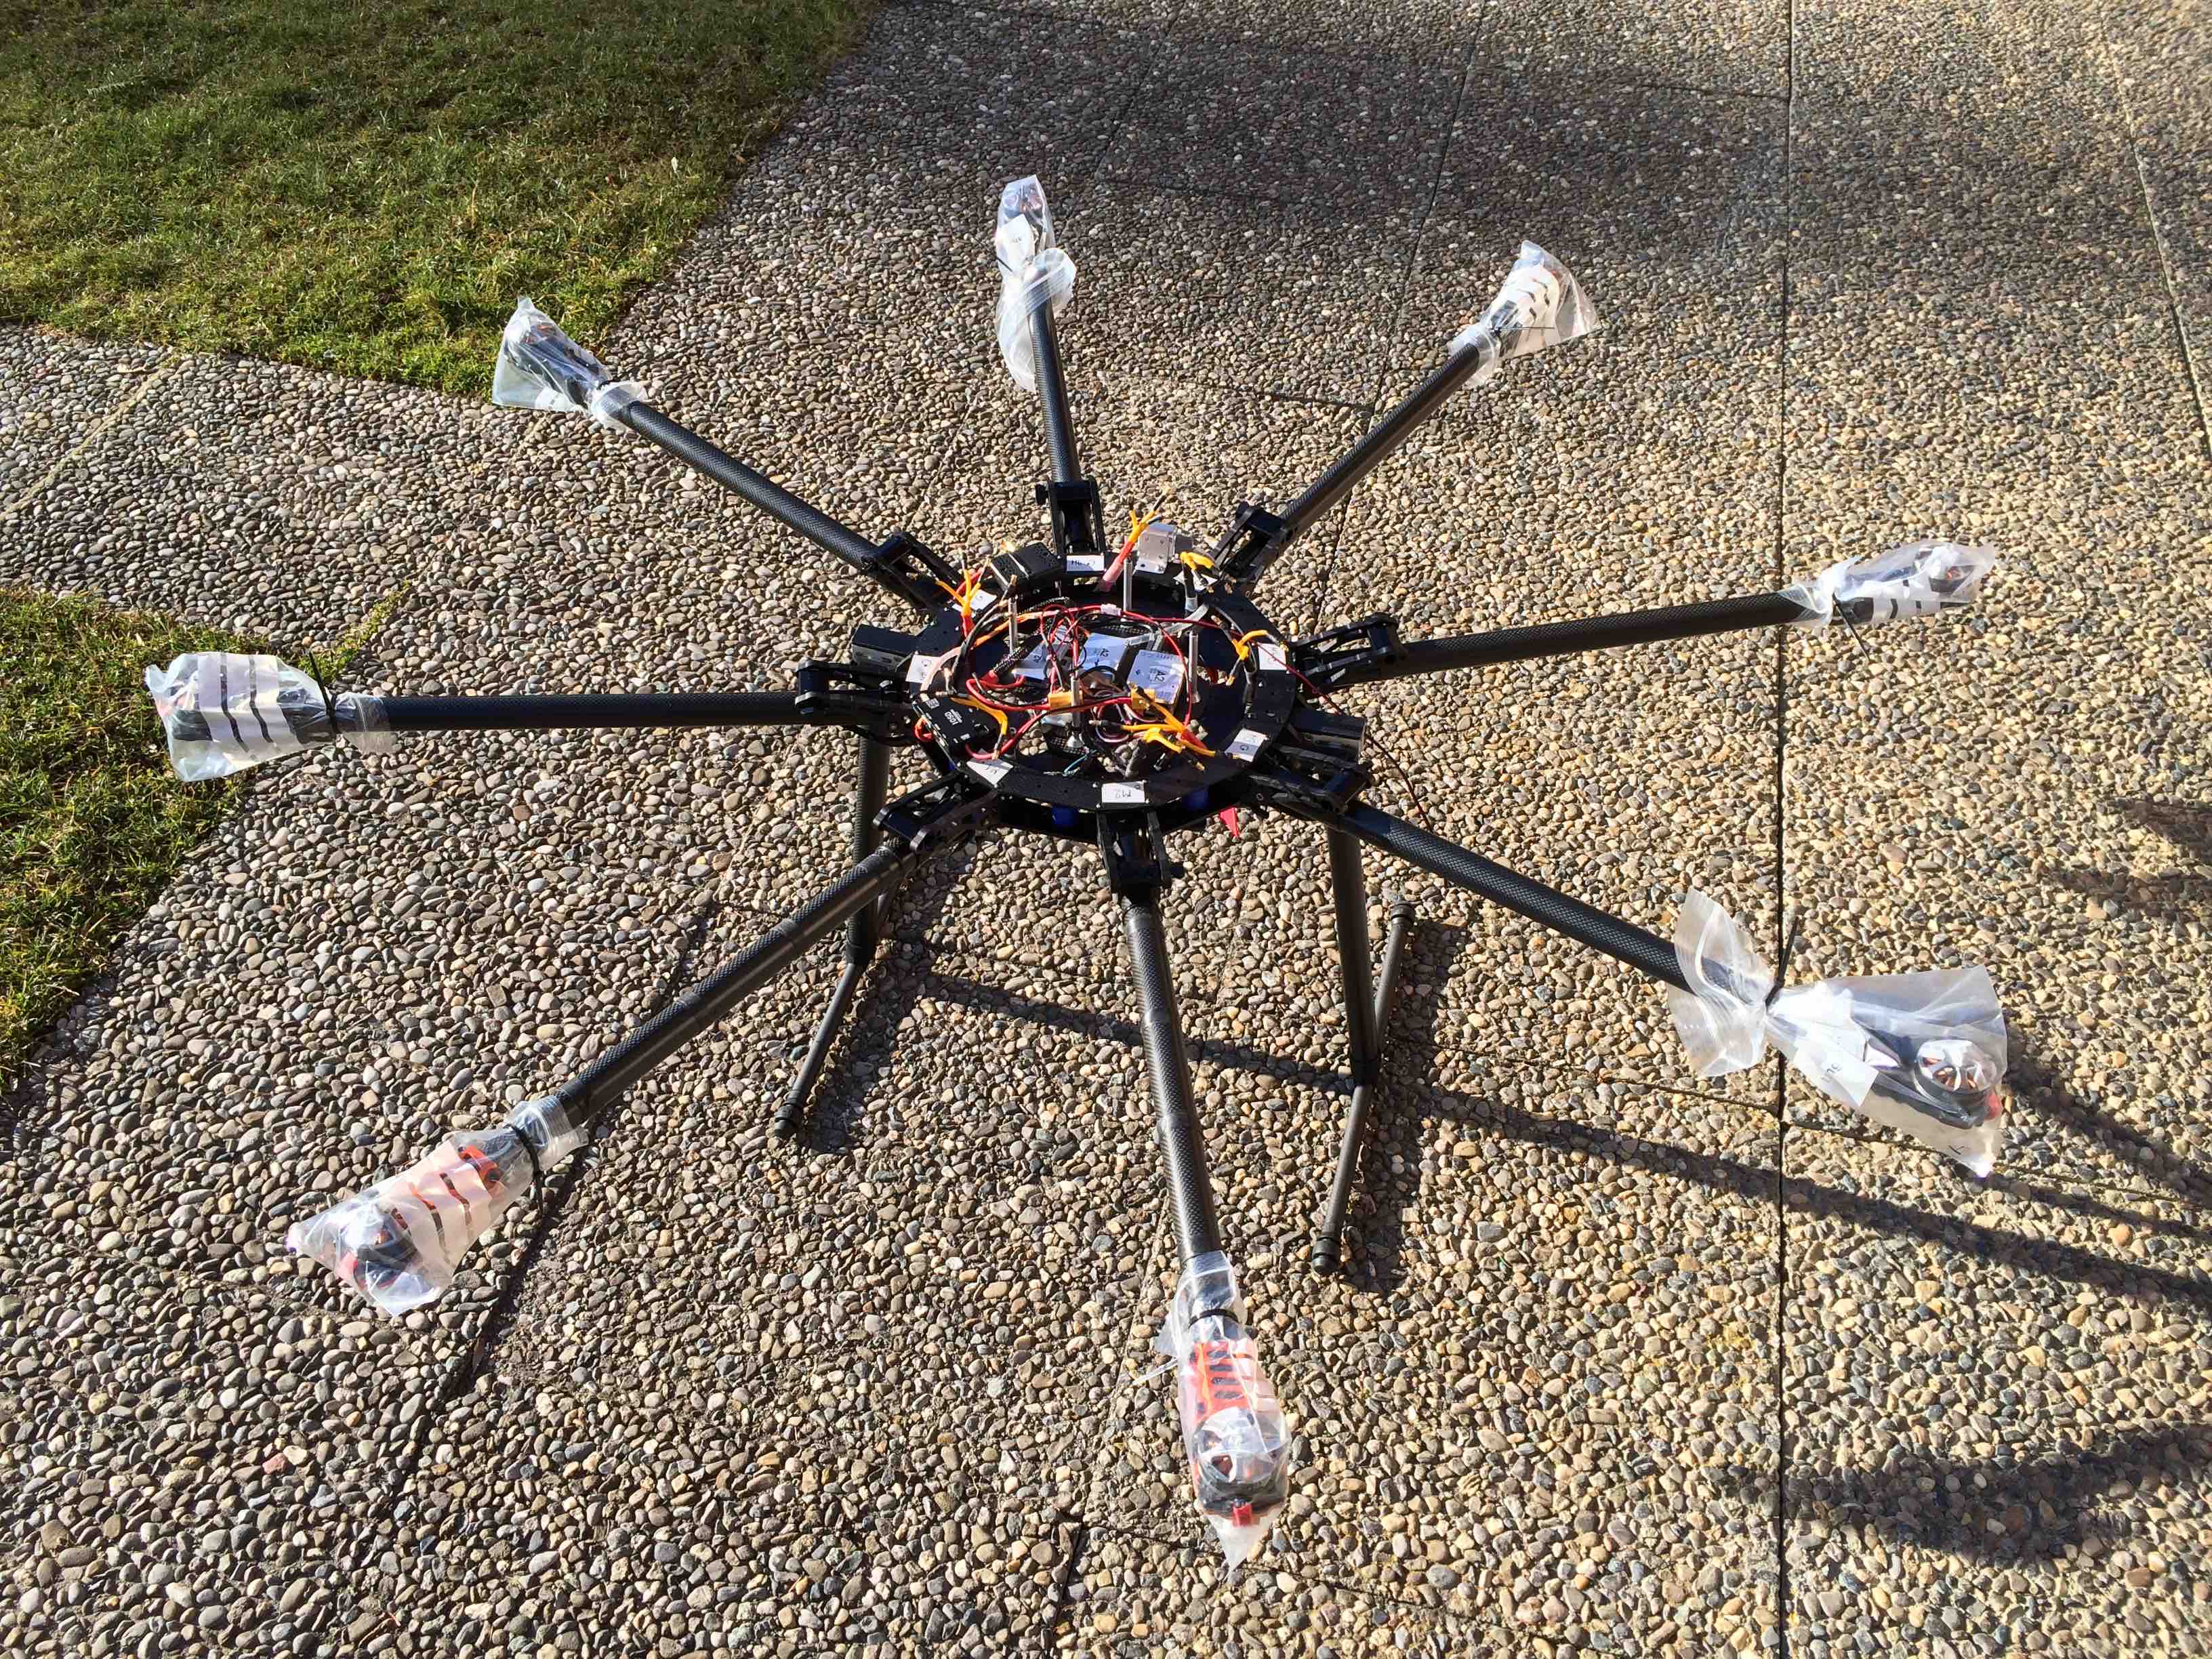
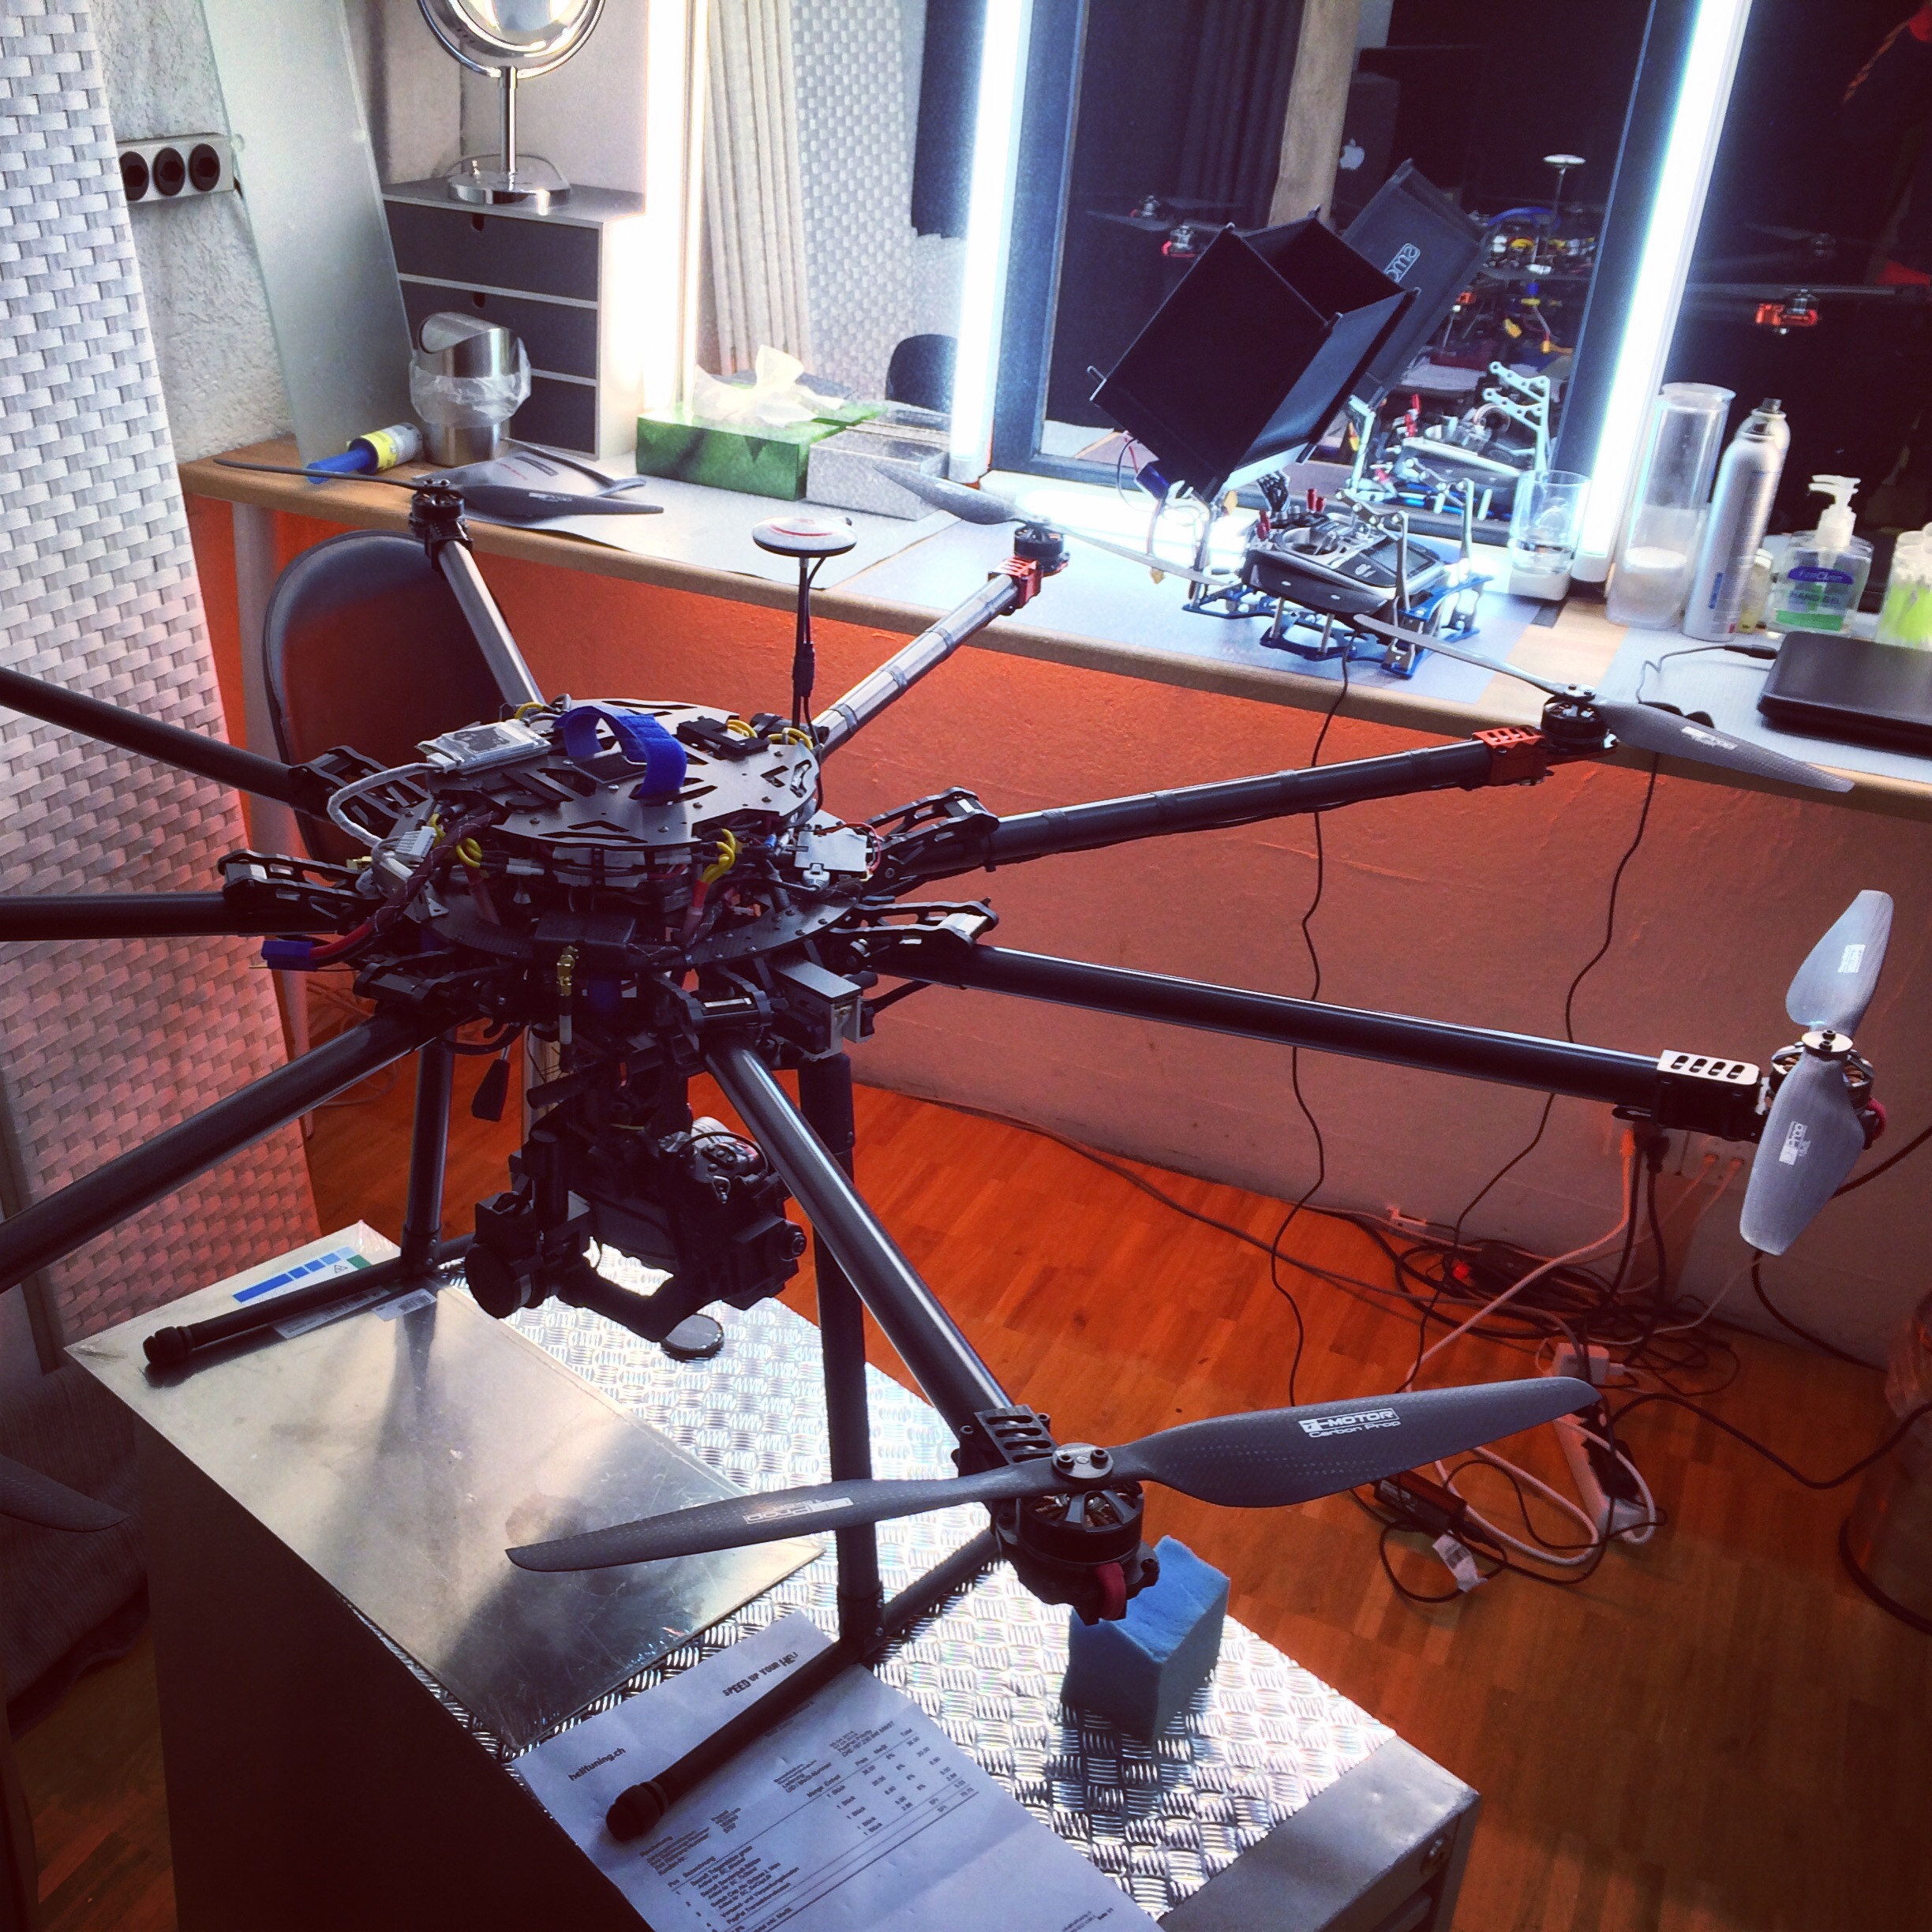
Bau weiterer Kameradrohnen
Die Drohnensteuerung kommt nun von DJI: A2
2013
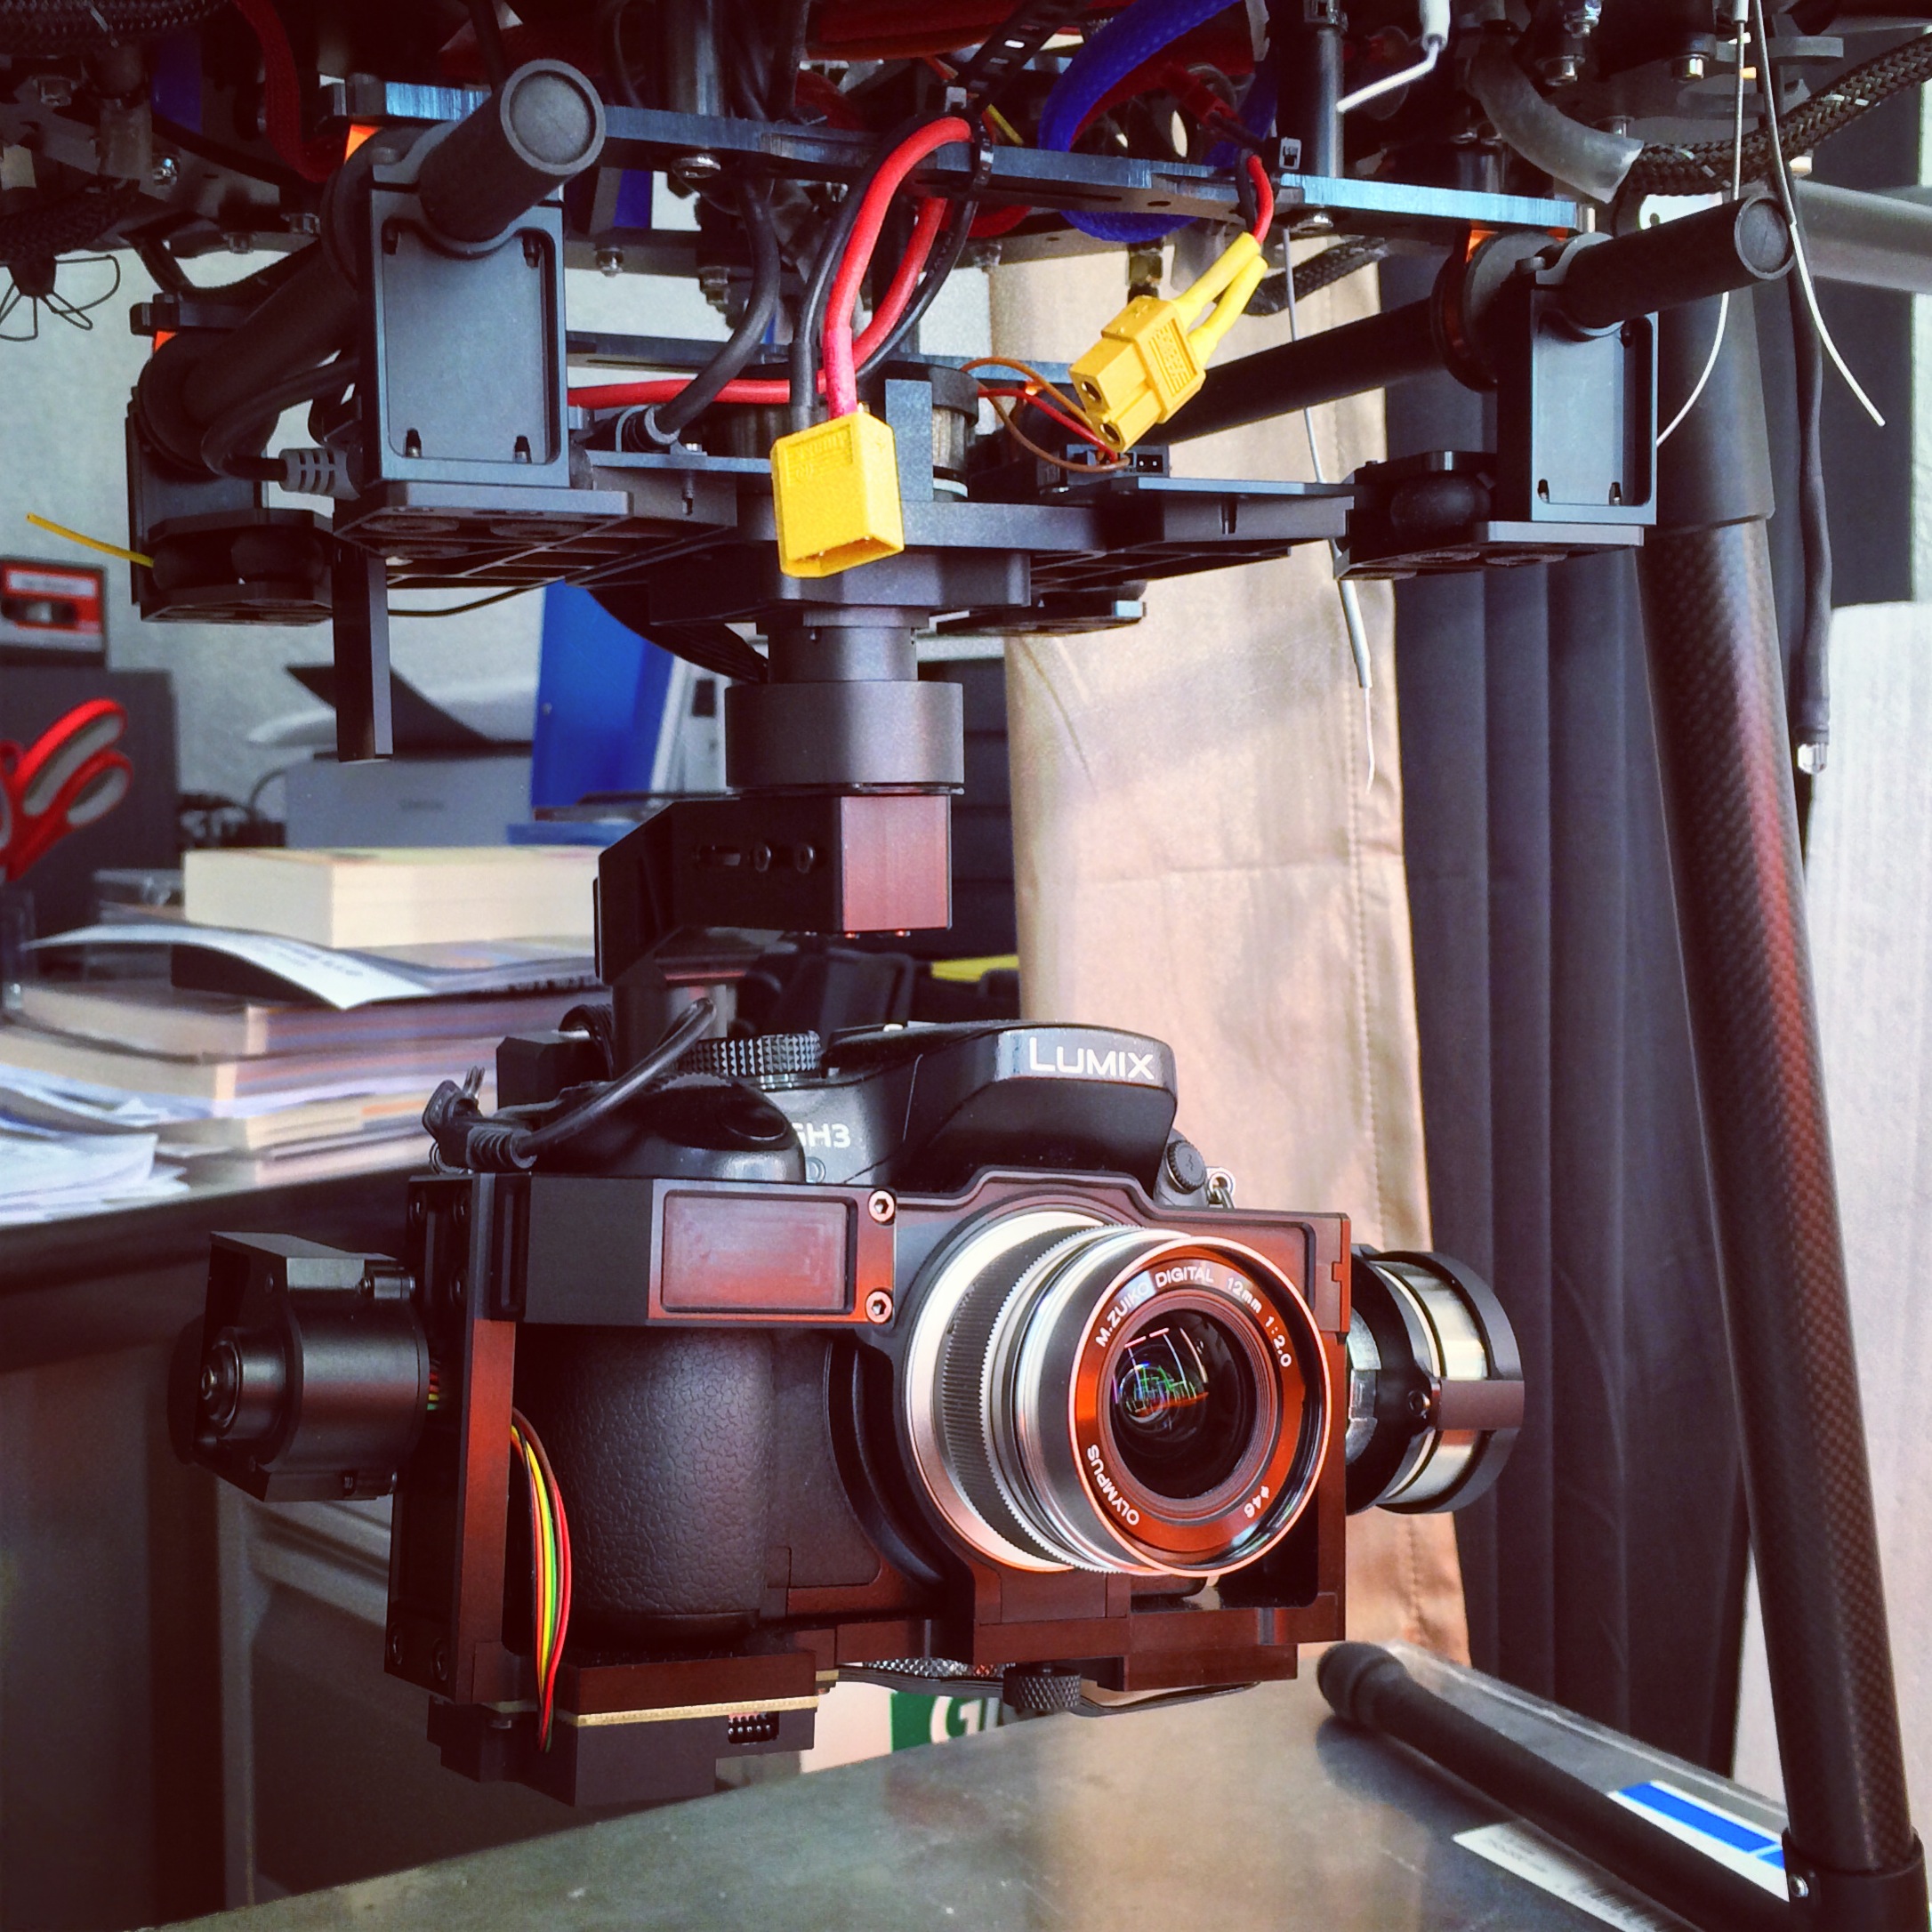
Kamera-Gimbal für Drohnen von DJI
Zenmuse Z15-GH3 hiess der Gimbal speziell für meine Panasonic GH3. Er wurde für Multikopter-Plattformen entwickelt und bietete ein HDMI-AV-Modul für die Videoübertragung, sowie 360°-Drehfähigkeit in mehreren Achsen.
Das war damals die wohl beste Highend-Kameraplattform für Profi Multikopter-Luftaufnahmen. Insbesondere konnte ich damals meine Lumix an der Drohne einsetzen.
ab 2013
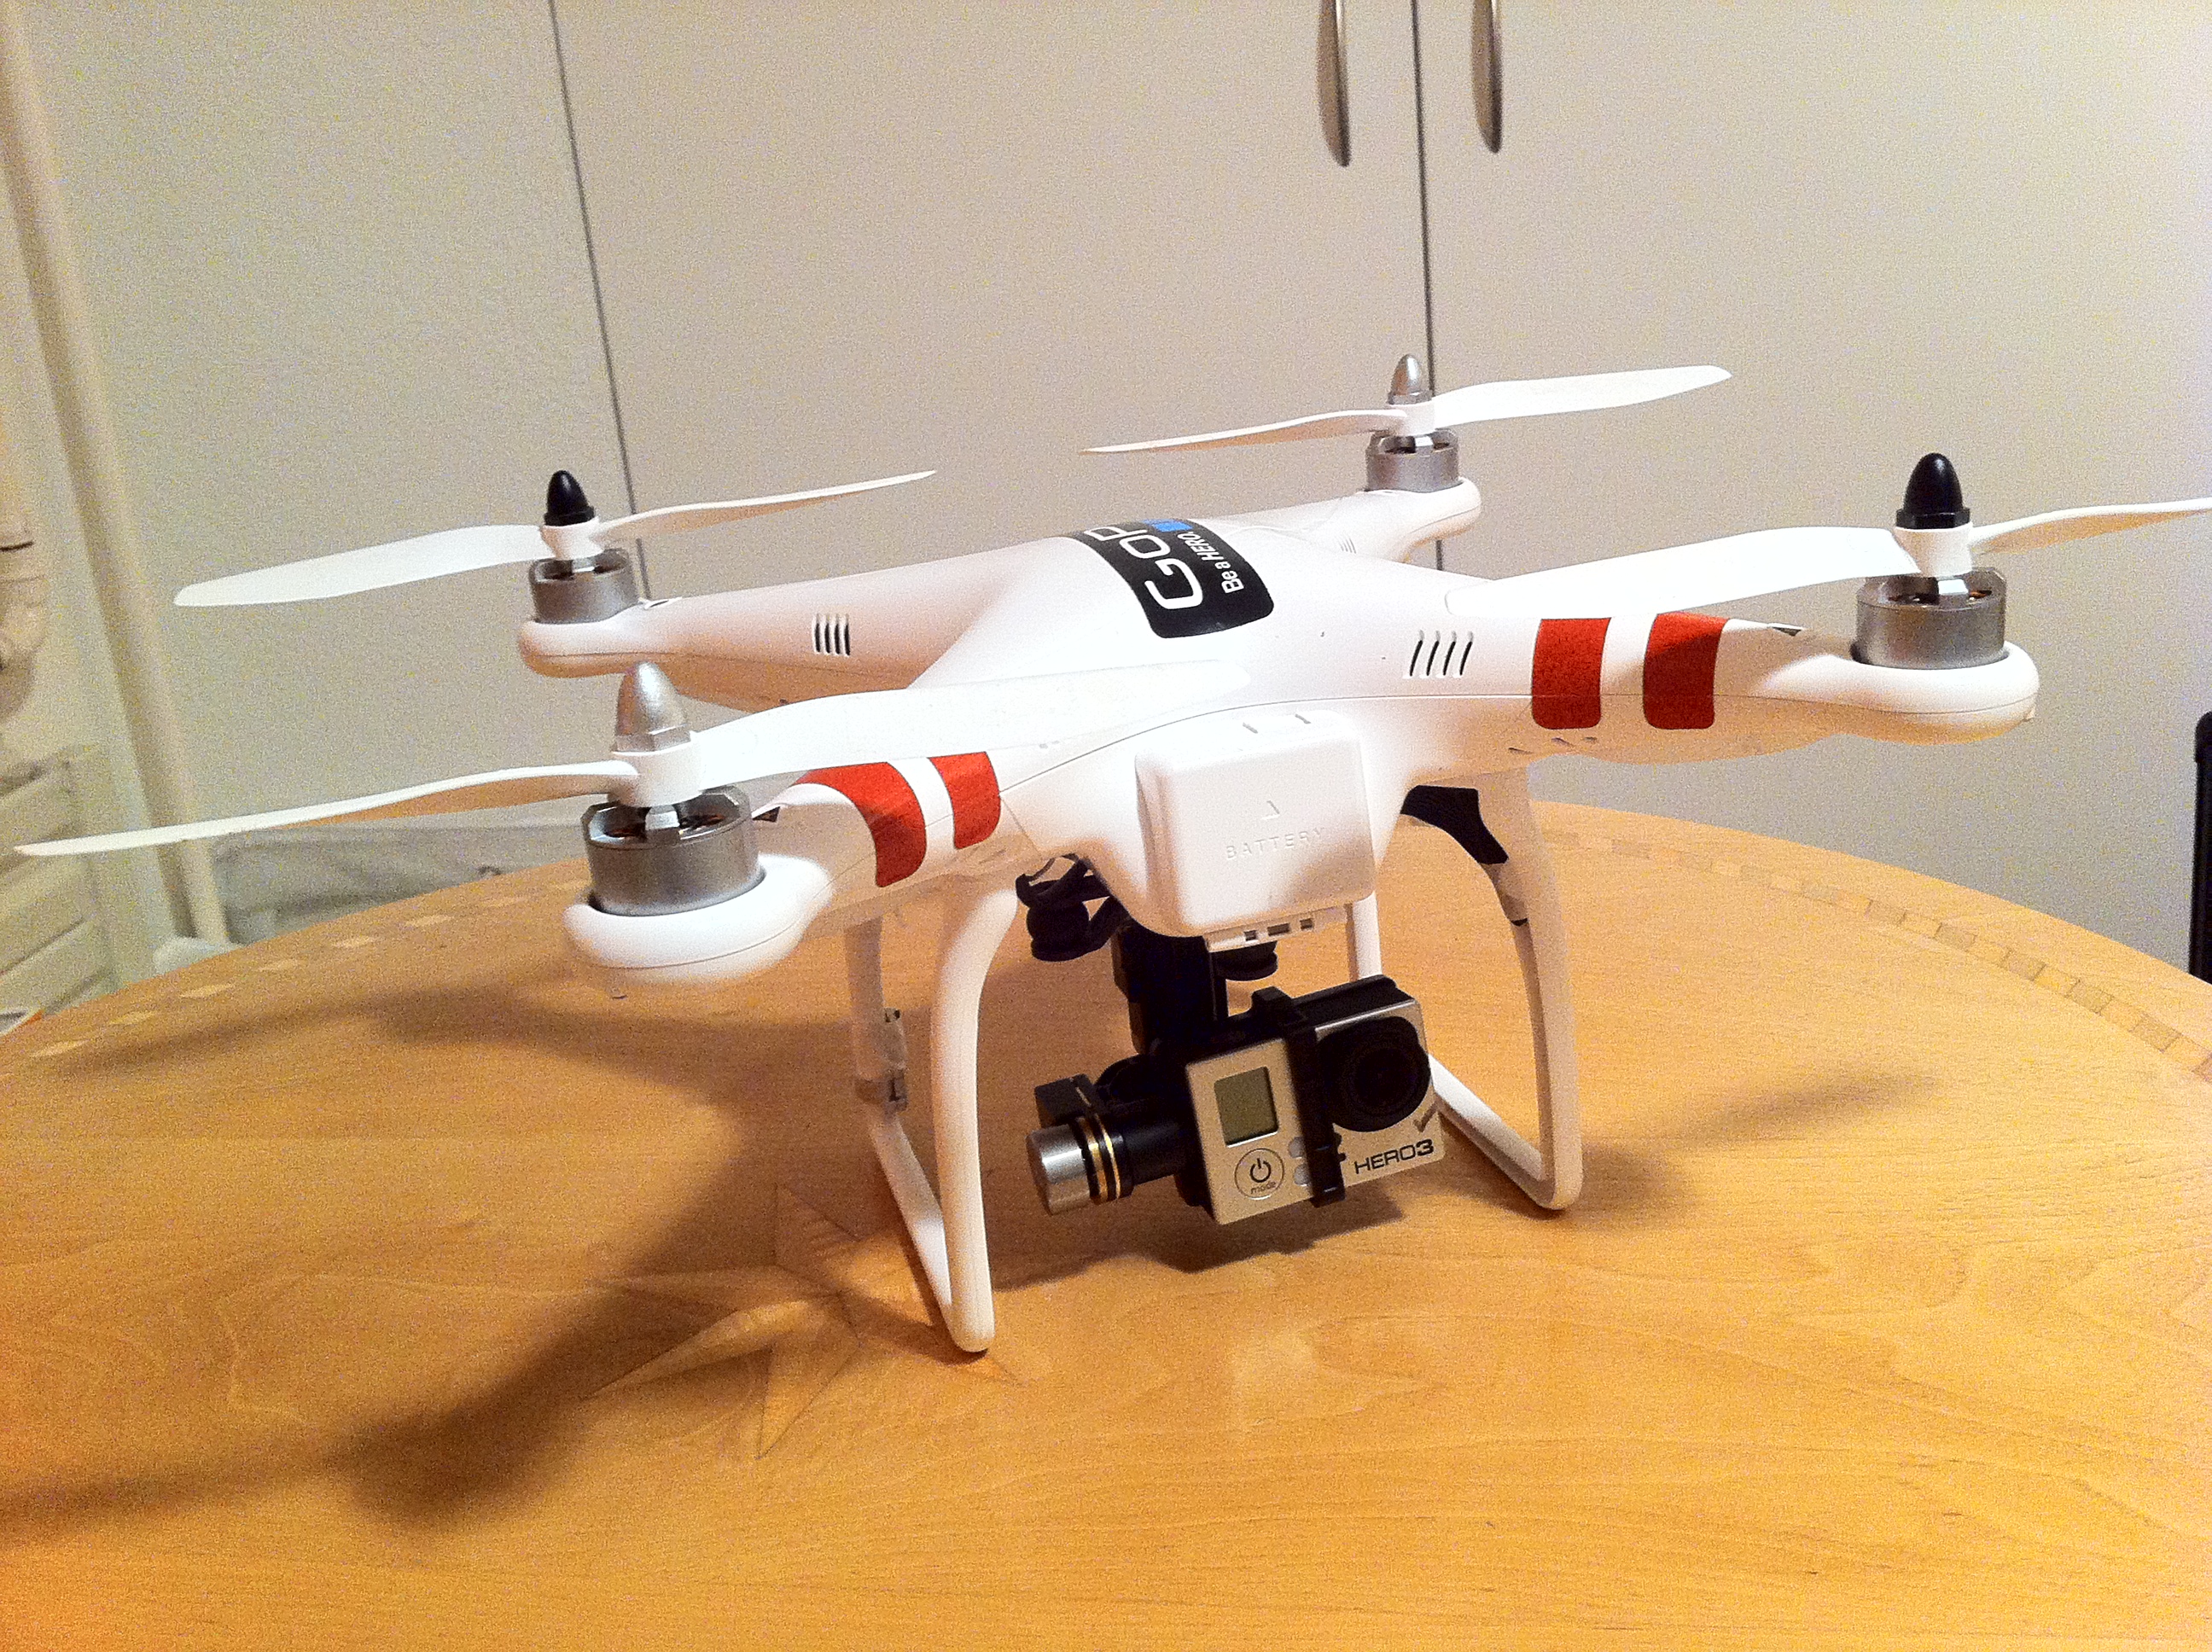
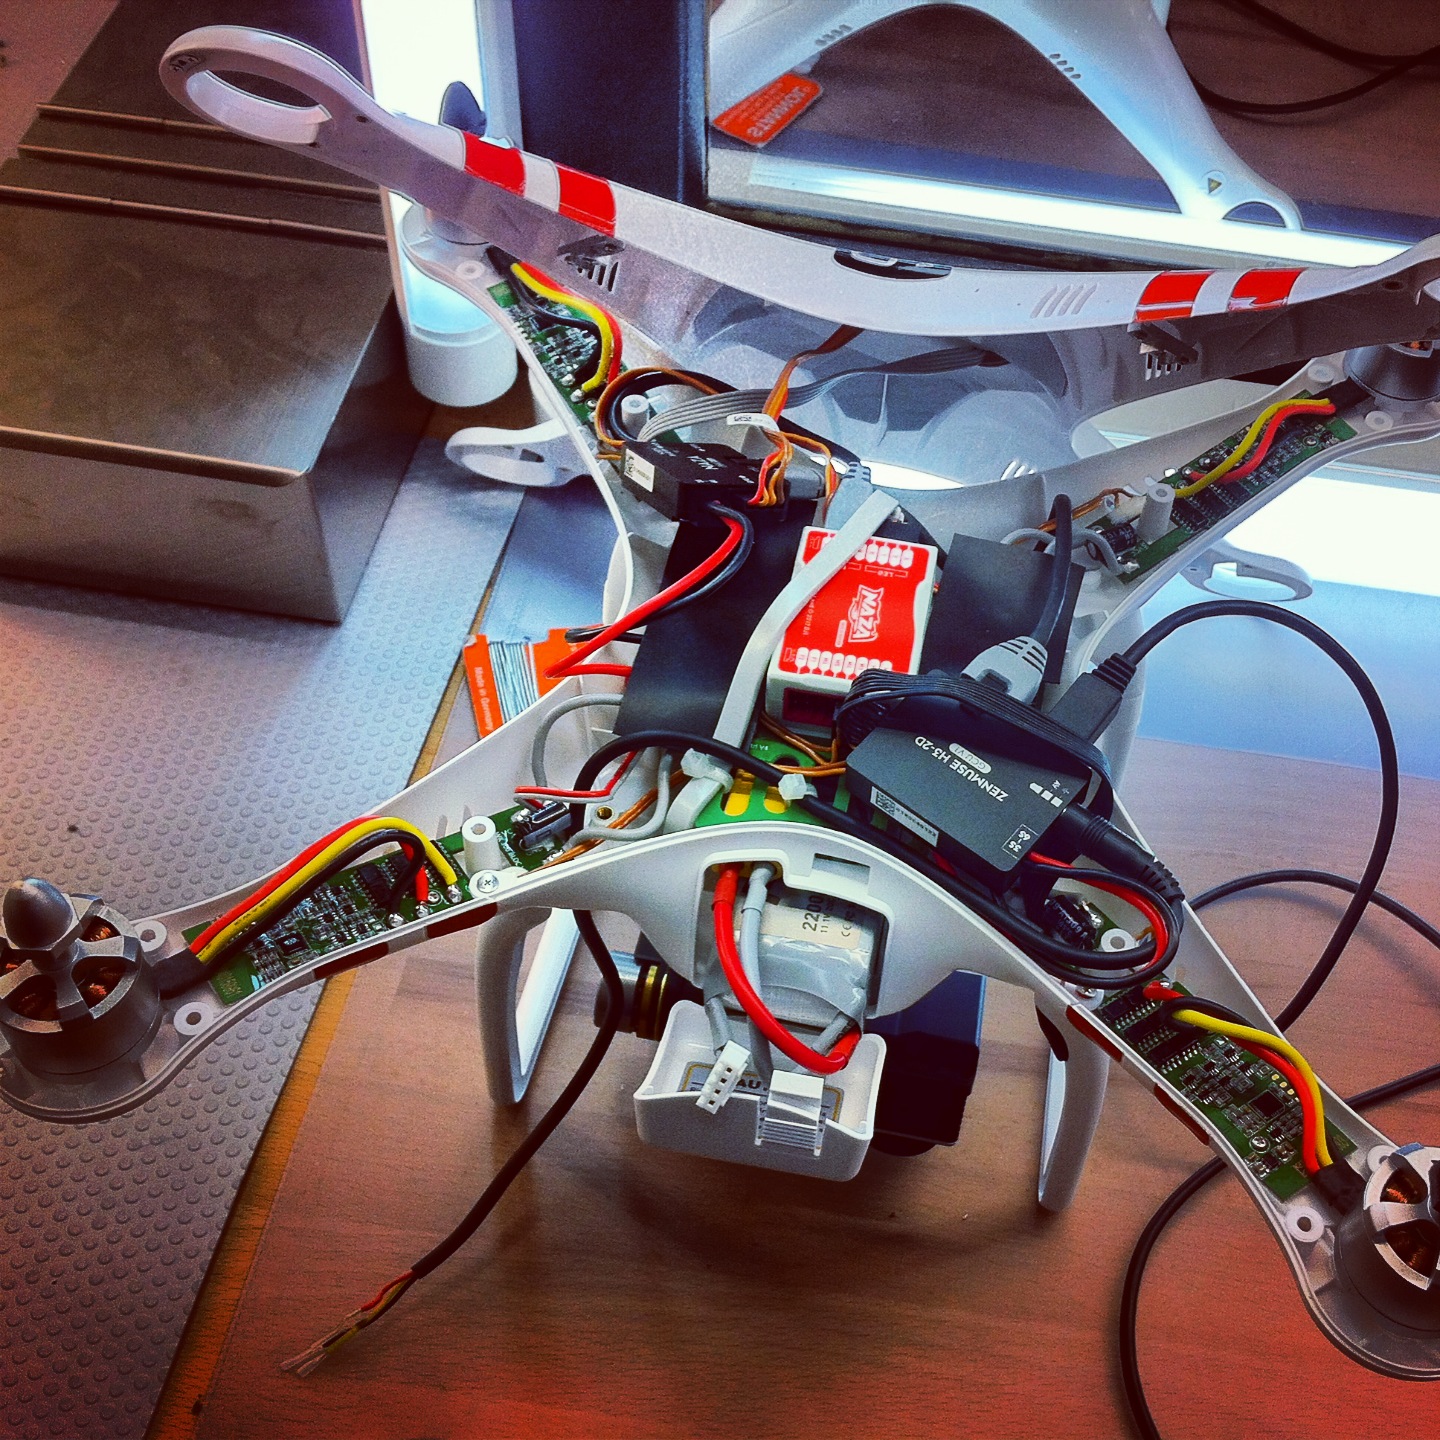
Die DJI Phantom Serie erscheint
Nun hielten fertige Consumer-Drohnen Einzug und die Drohnen-Multirotor-Welt und die Szene expoldierte förmlich. Da machte ich natürlich auch mit, zumal die Kosten nicht mehr so hoch waren. Angefangen mit der Phantom 1 bis zur Phantom 4 Pro
2016
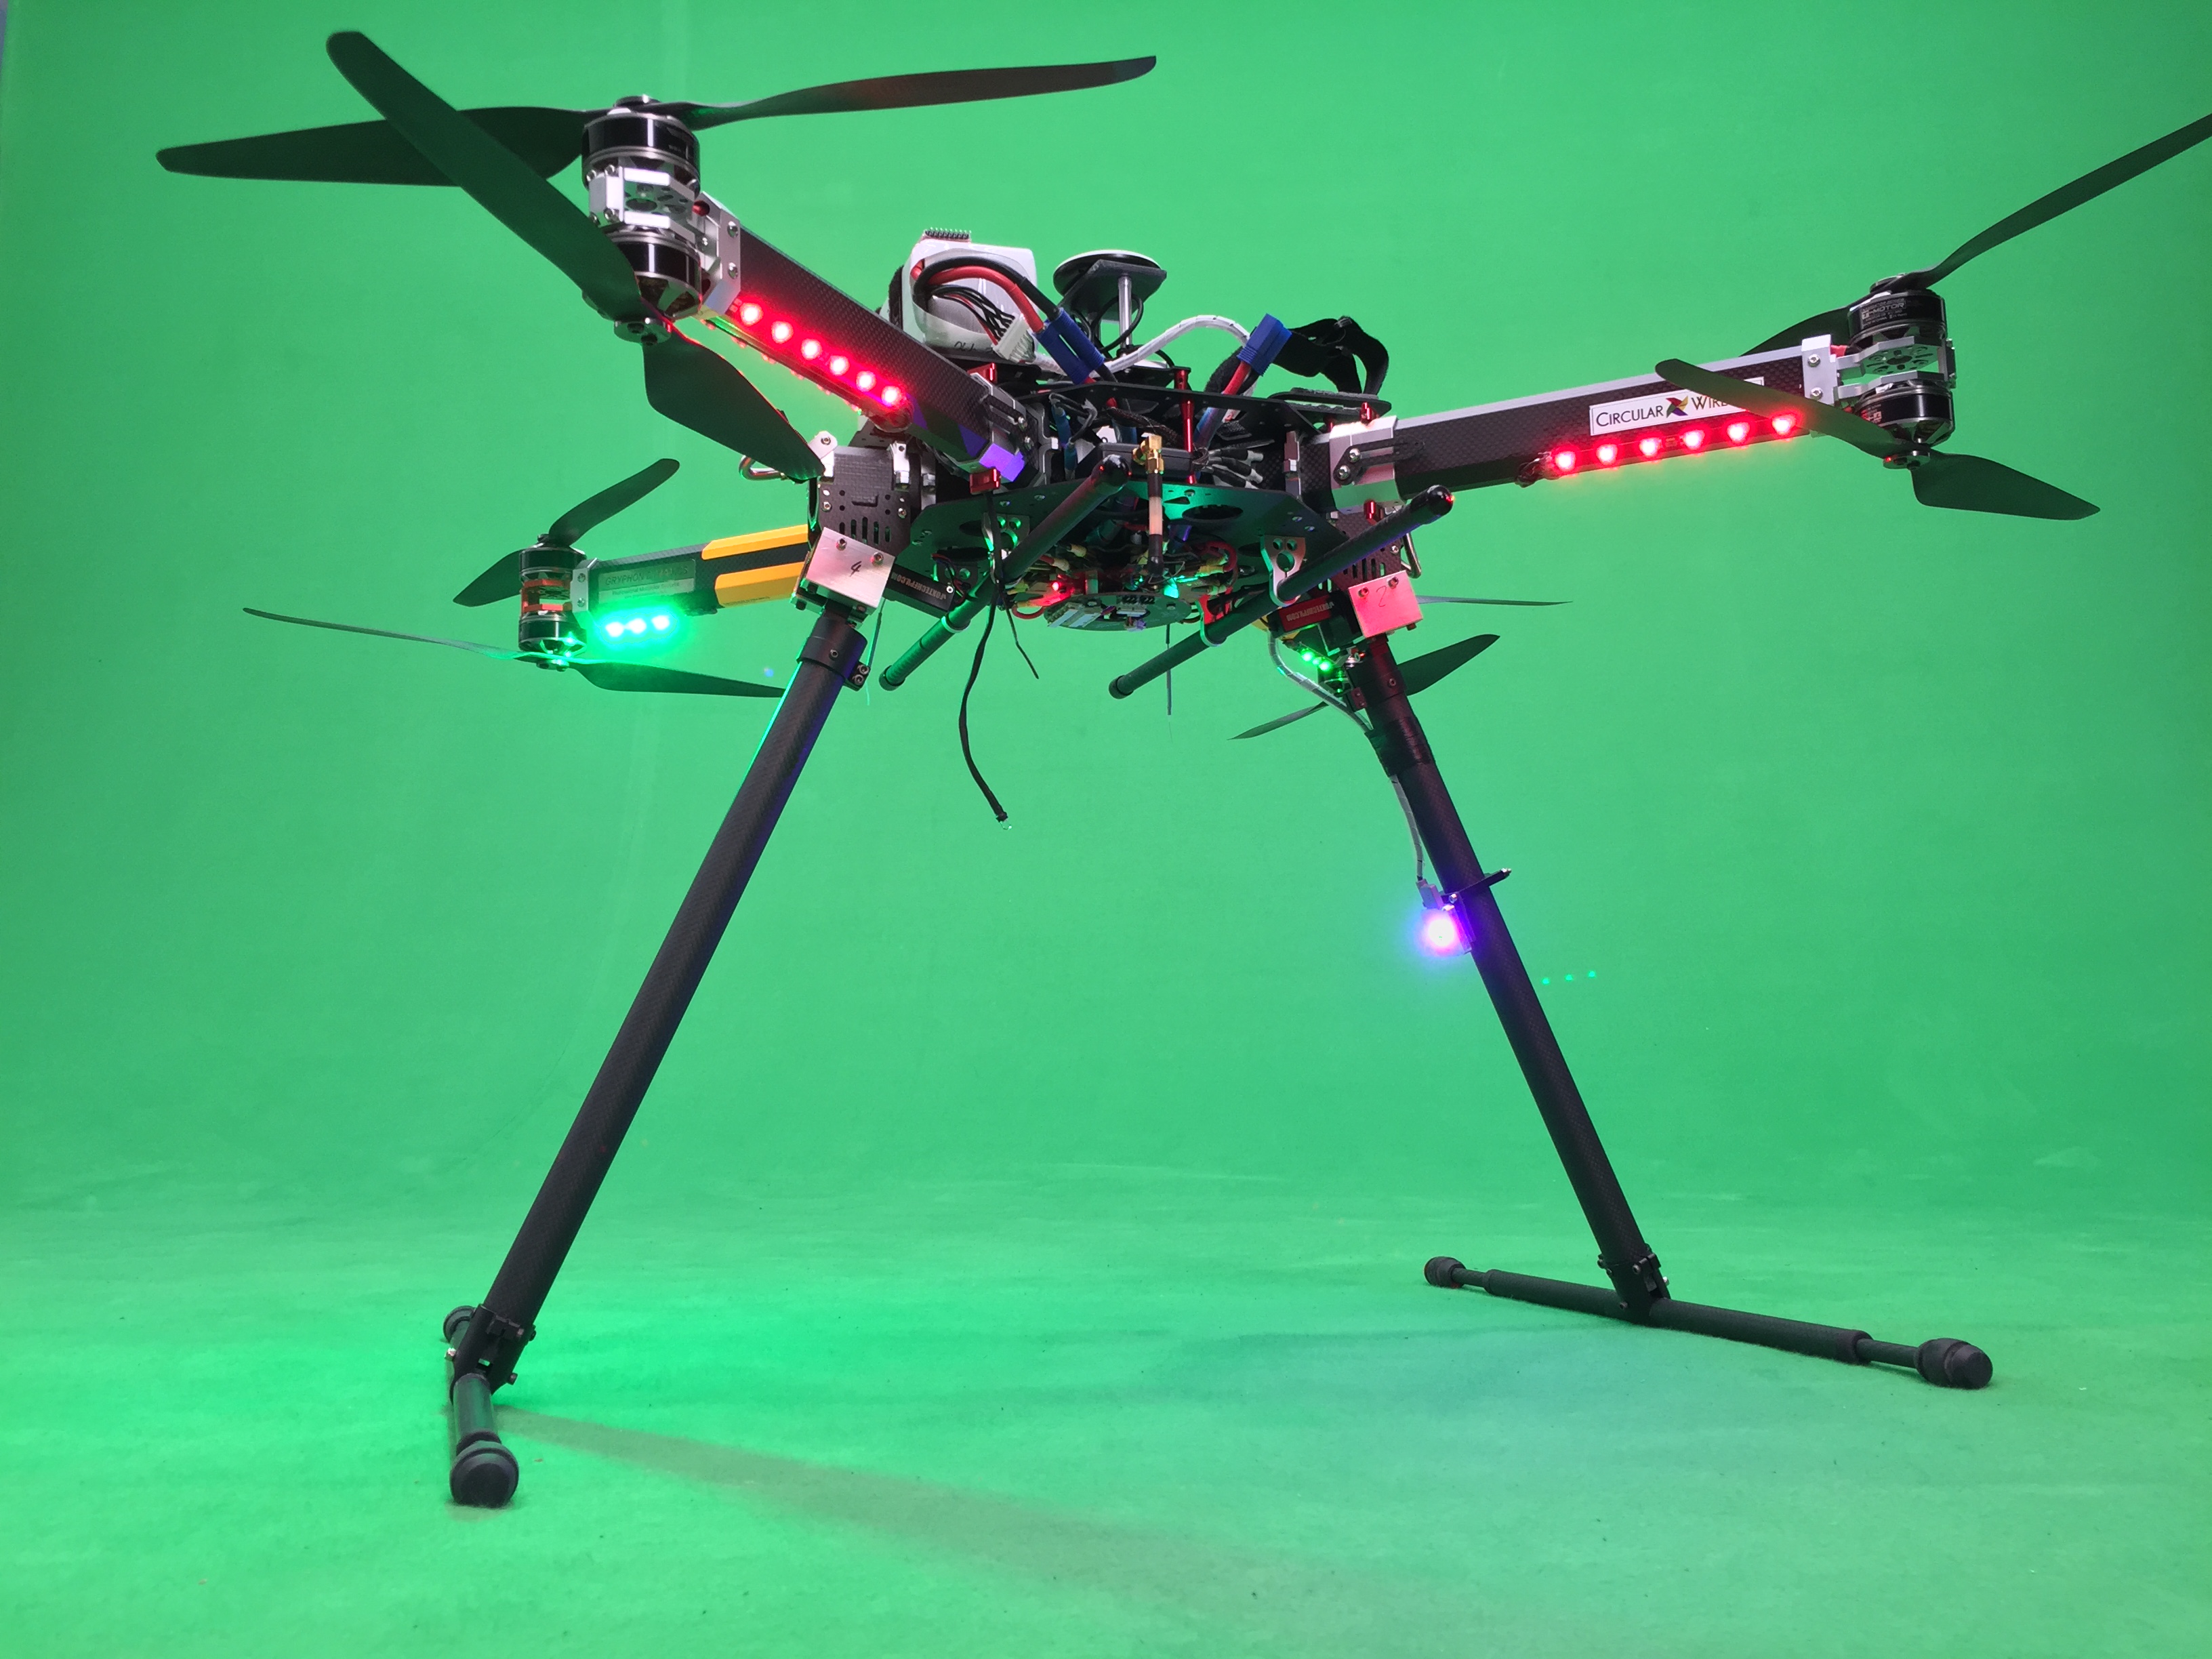
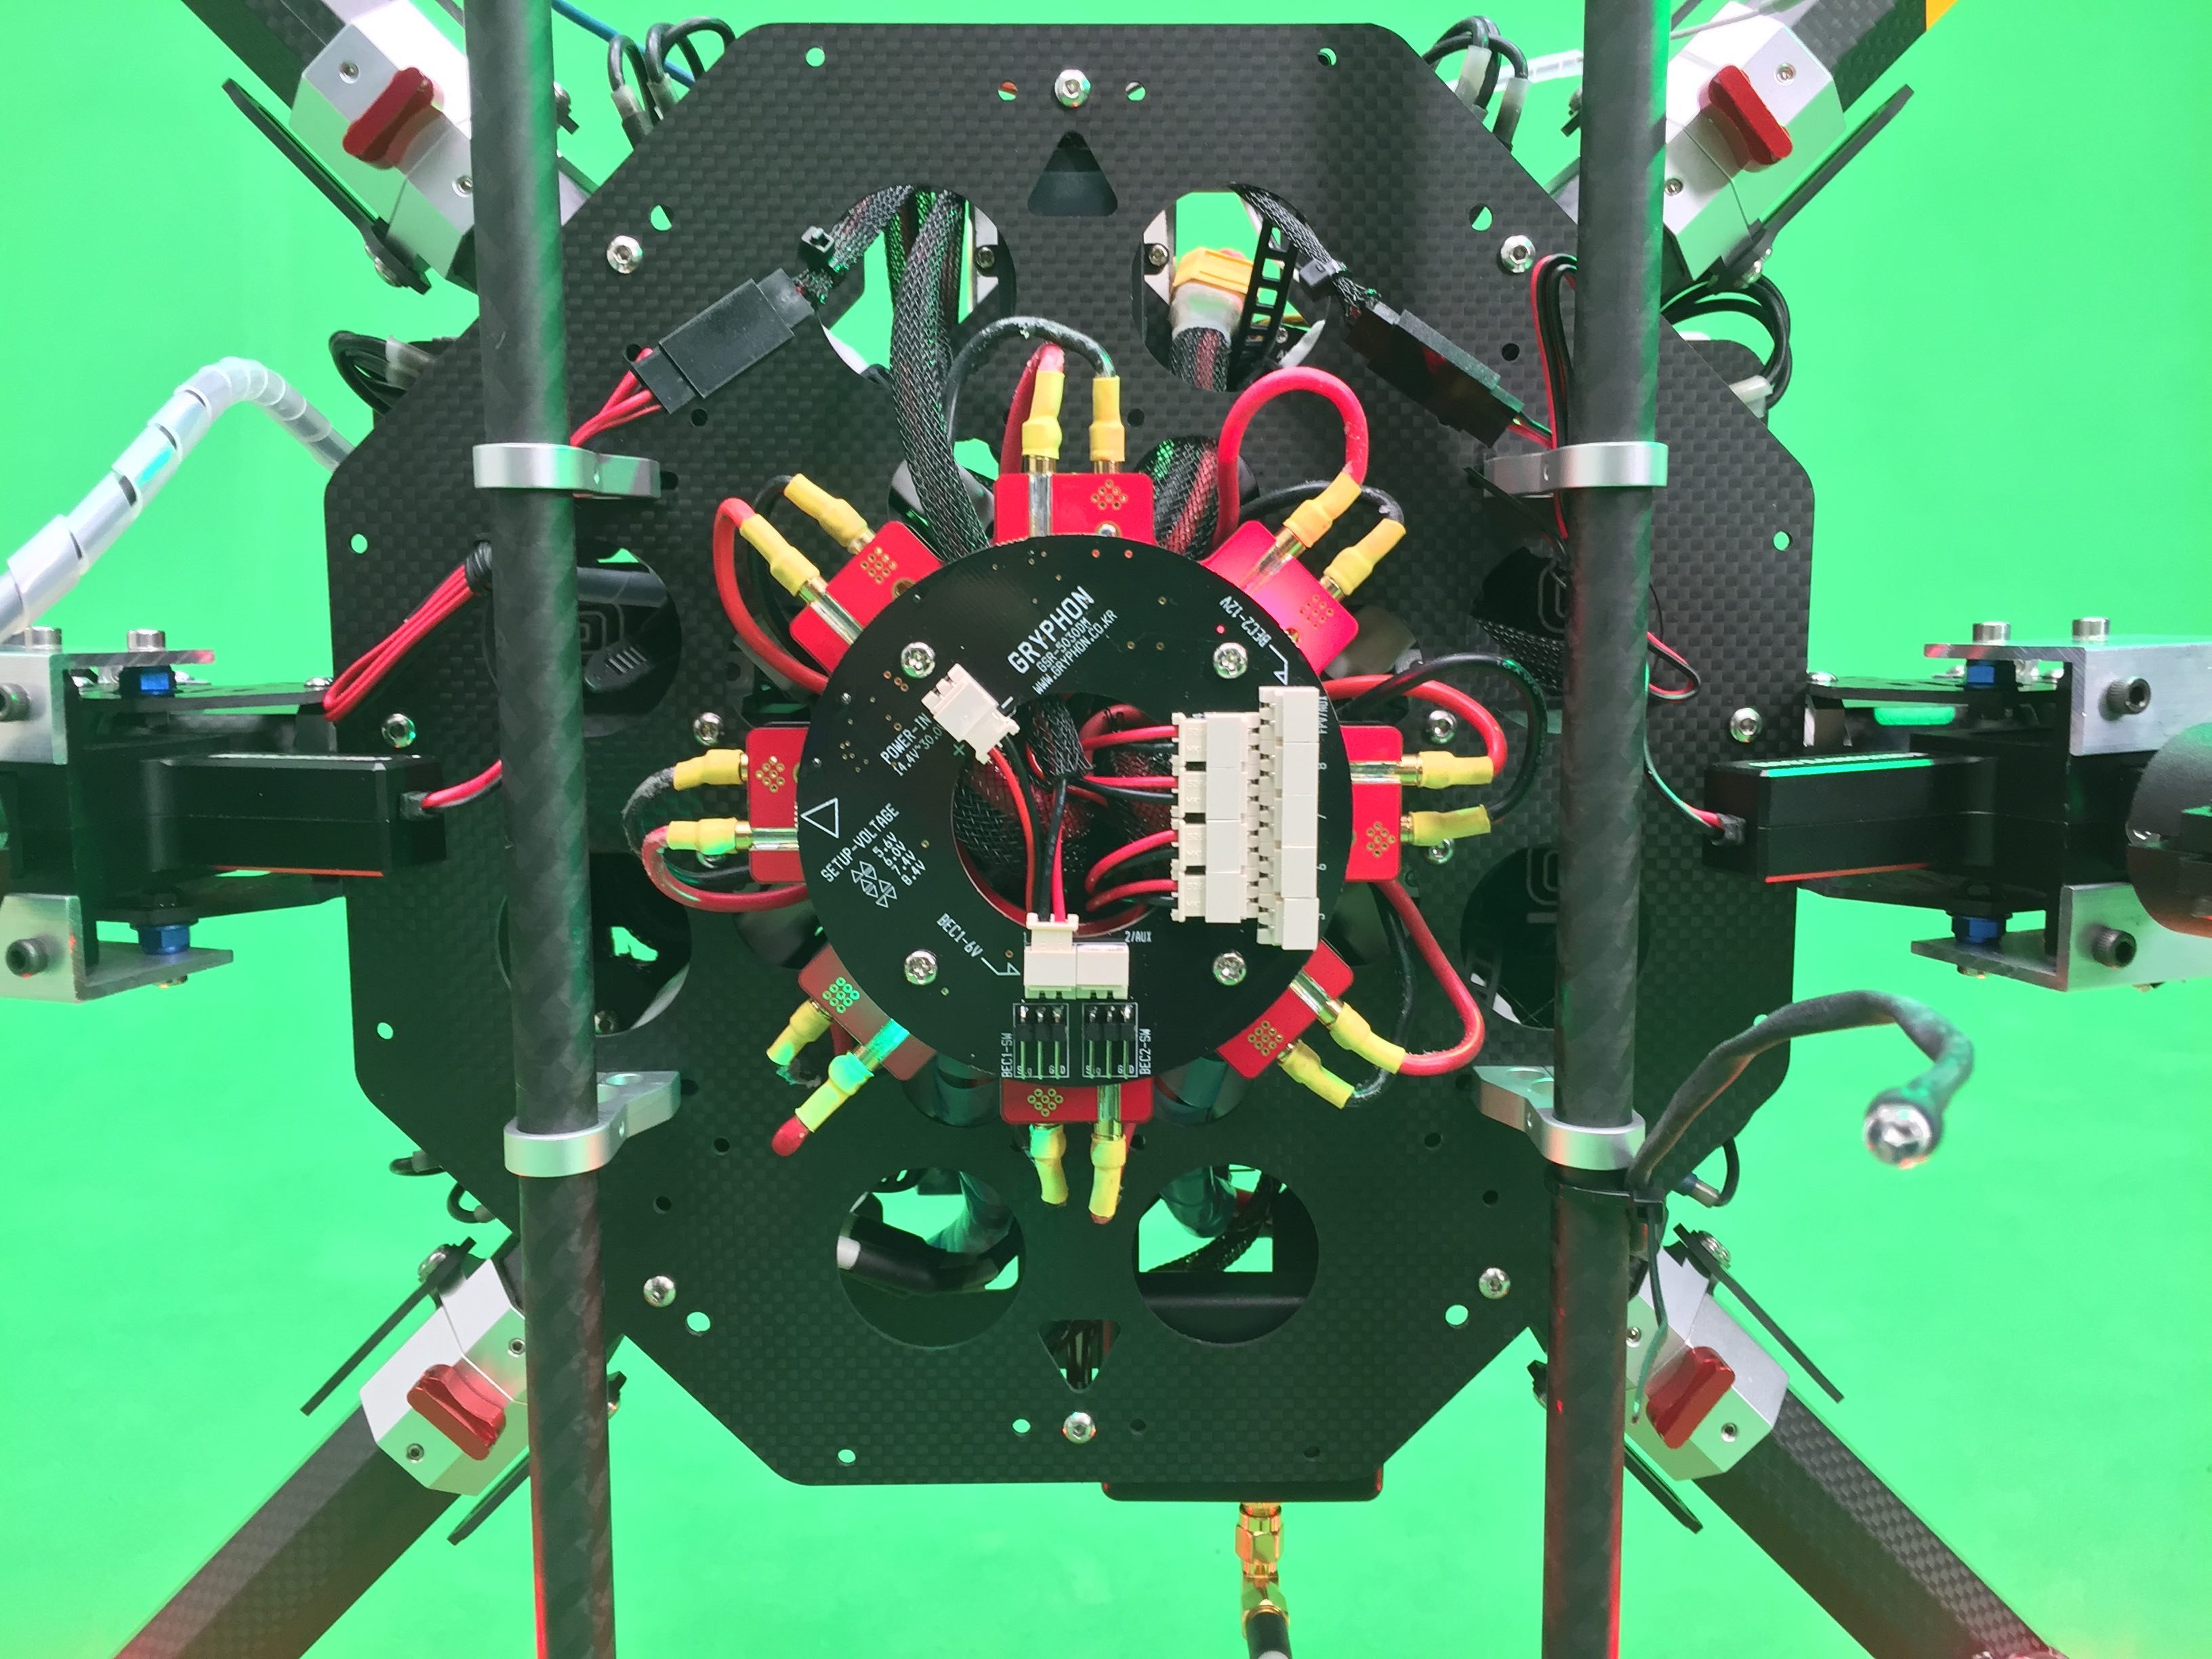
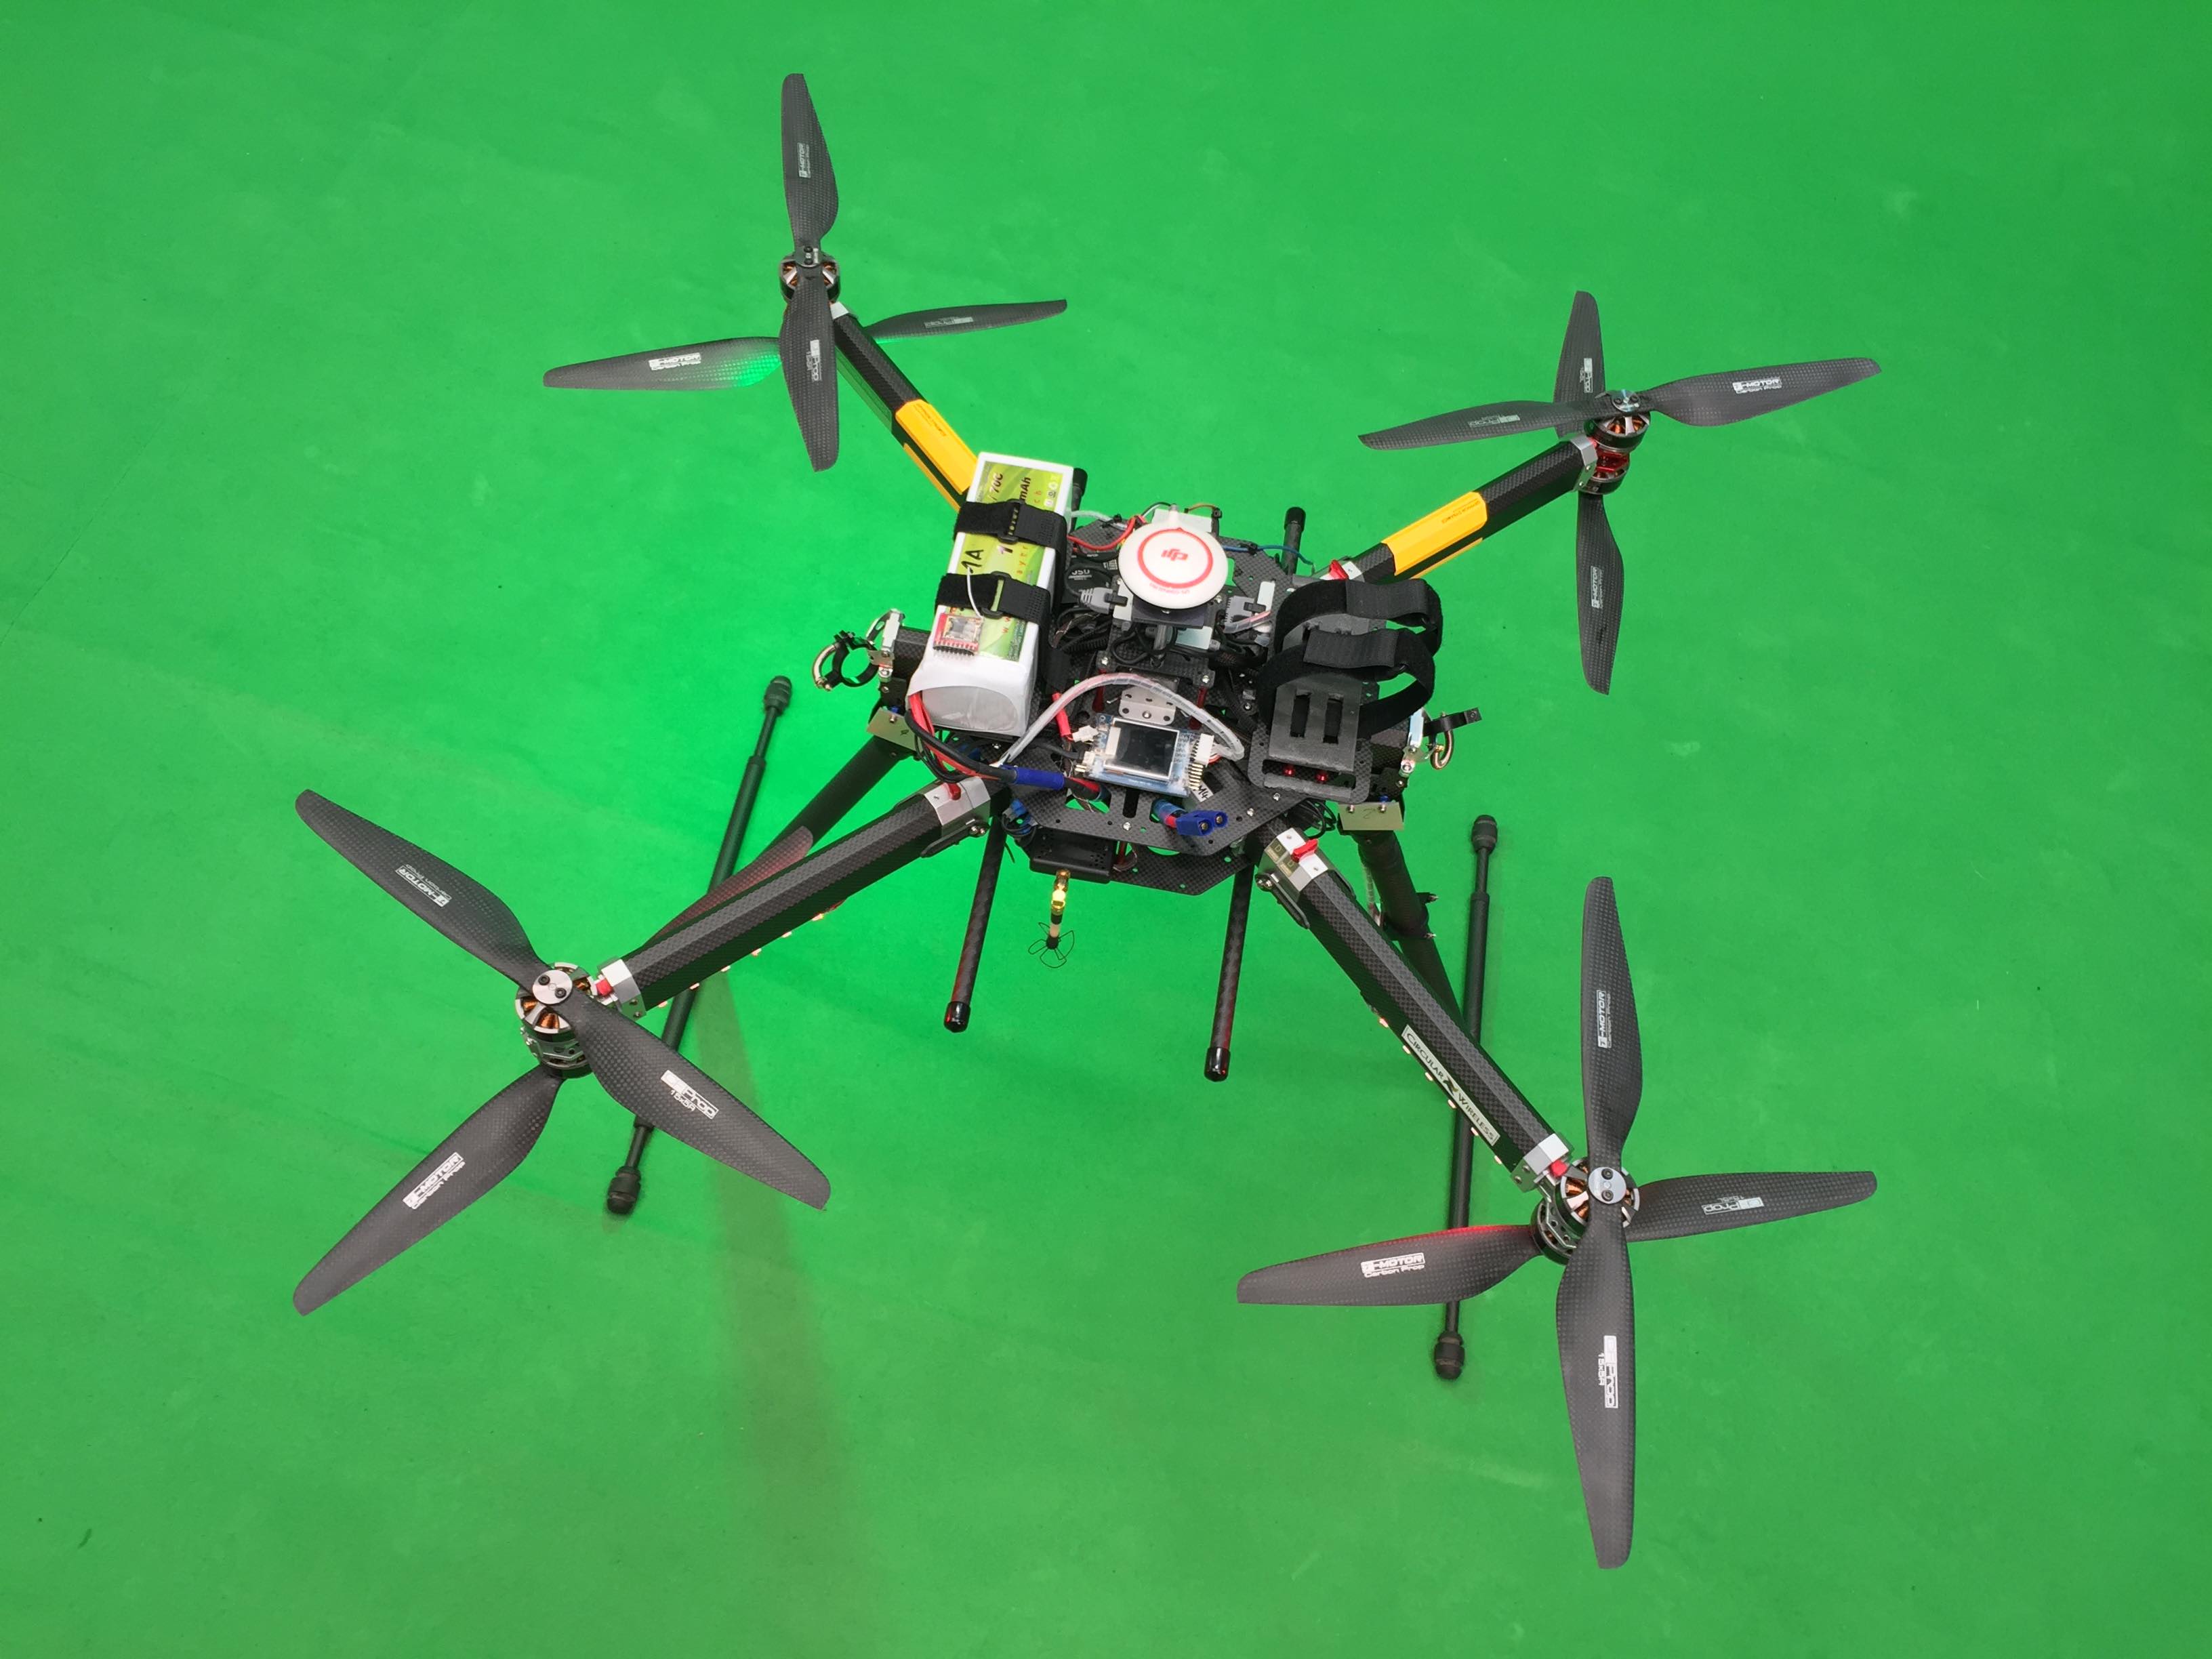
X8-Multirotor mit Gryphon Dynamics
Meinen letzten Eigenbau-Multirotor baute ich mit einem Gryphon Dynamics Frame als 8-Rotor Schwerlastdrohne mit einer Spannweite von ca. einem Meter. Die Nutzlast betrug etwa 15 kg bei ca. 5 Minuten Flugzeit.
Der Rahmen bestand aus Karbonfaser. Durch das X8-Antriebssystem bot das System eine Redundanz.
Mit Kameras eingesetzt habe ich dieses System nicht mehr. Ich habe es lediglich gebaut, eingeflogen und eingehend getestet und dannach verkauft.
2017
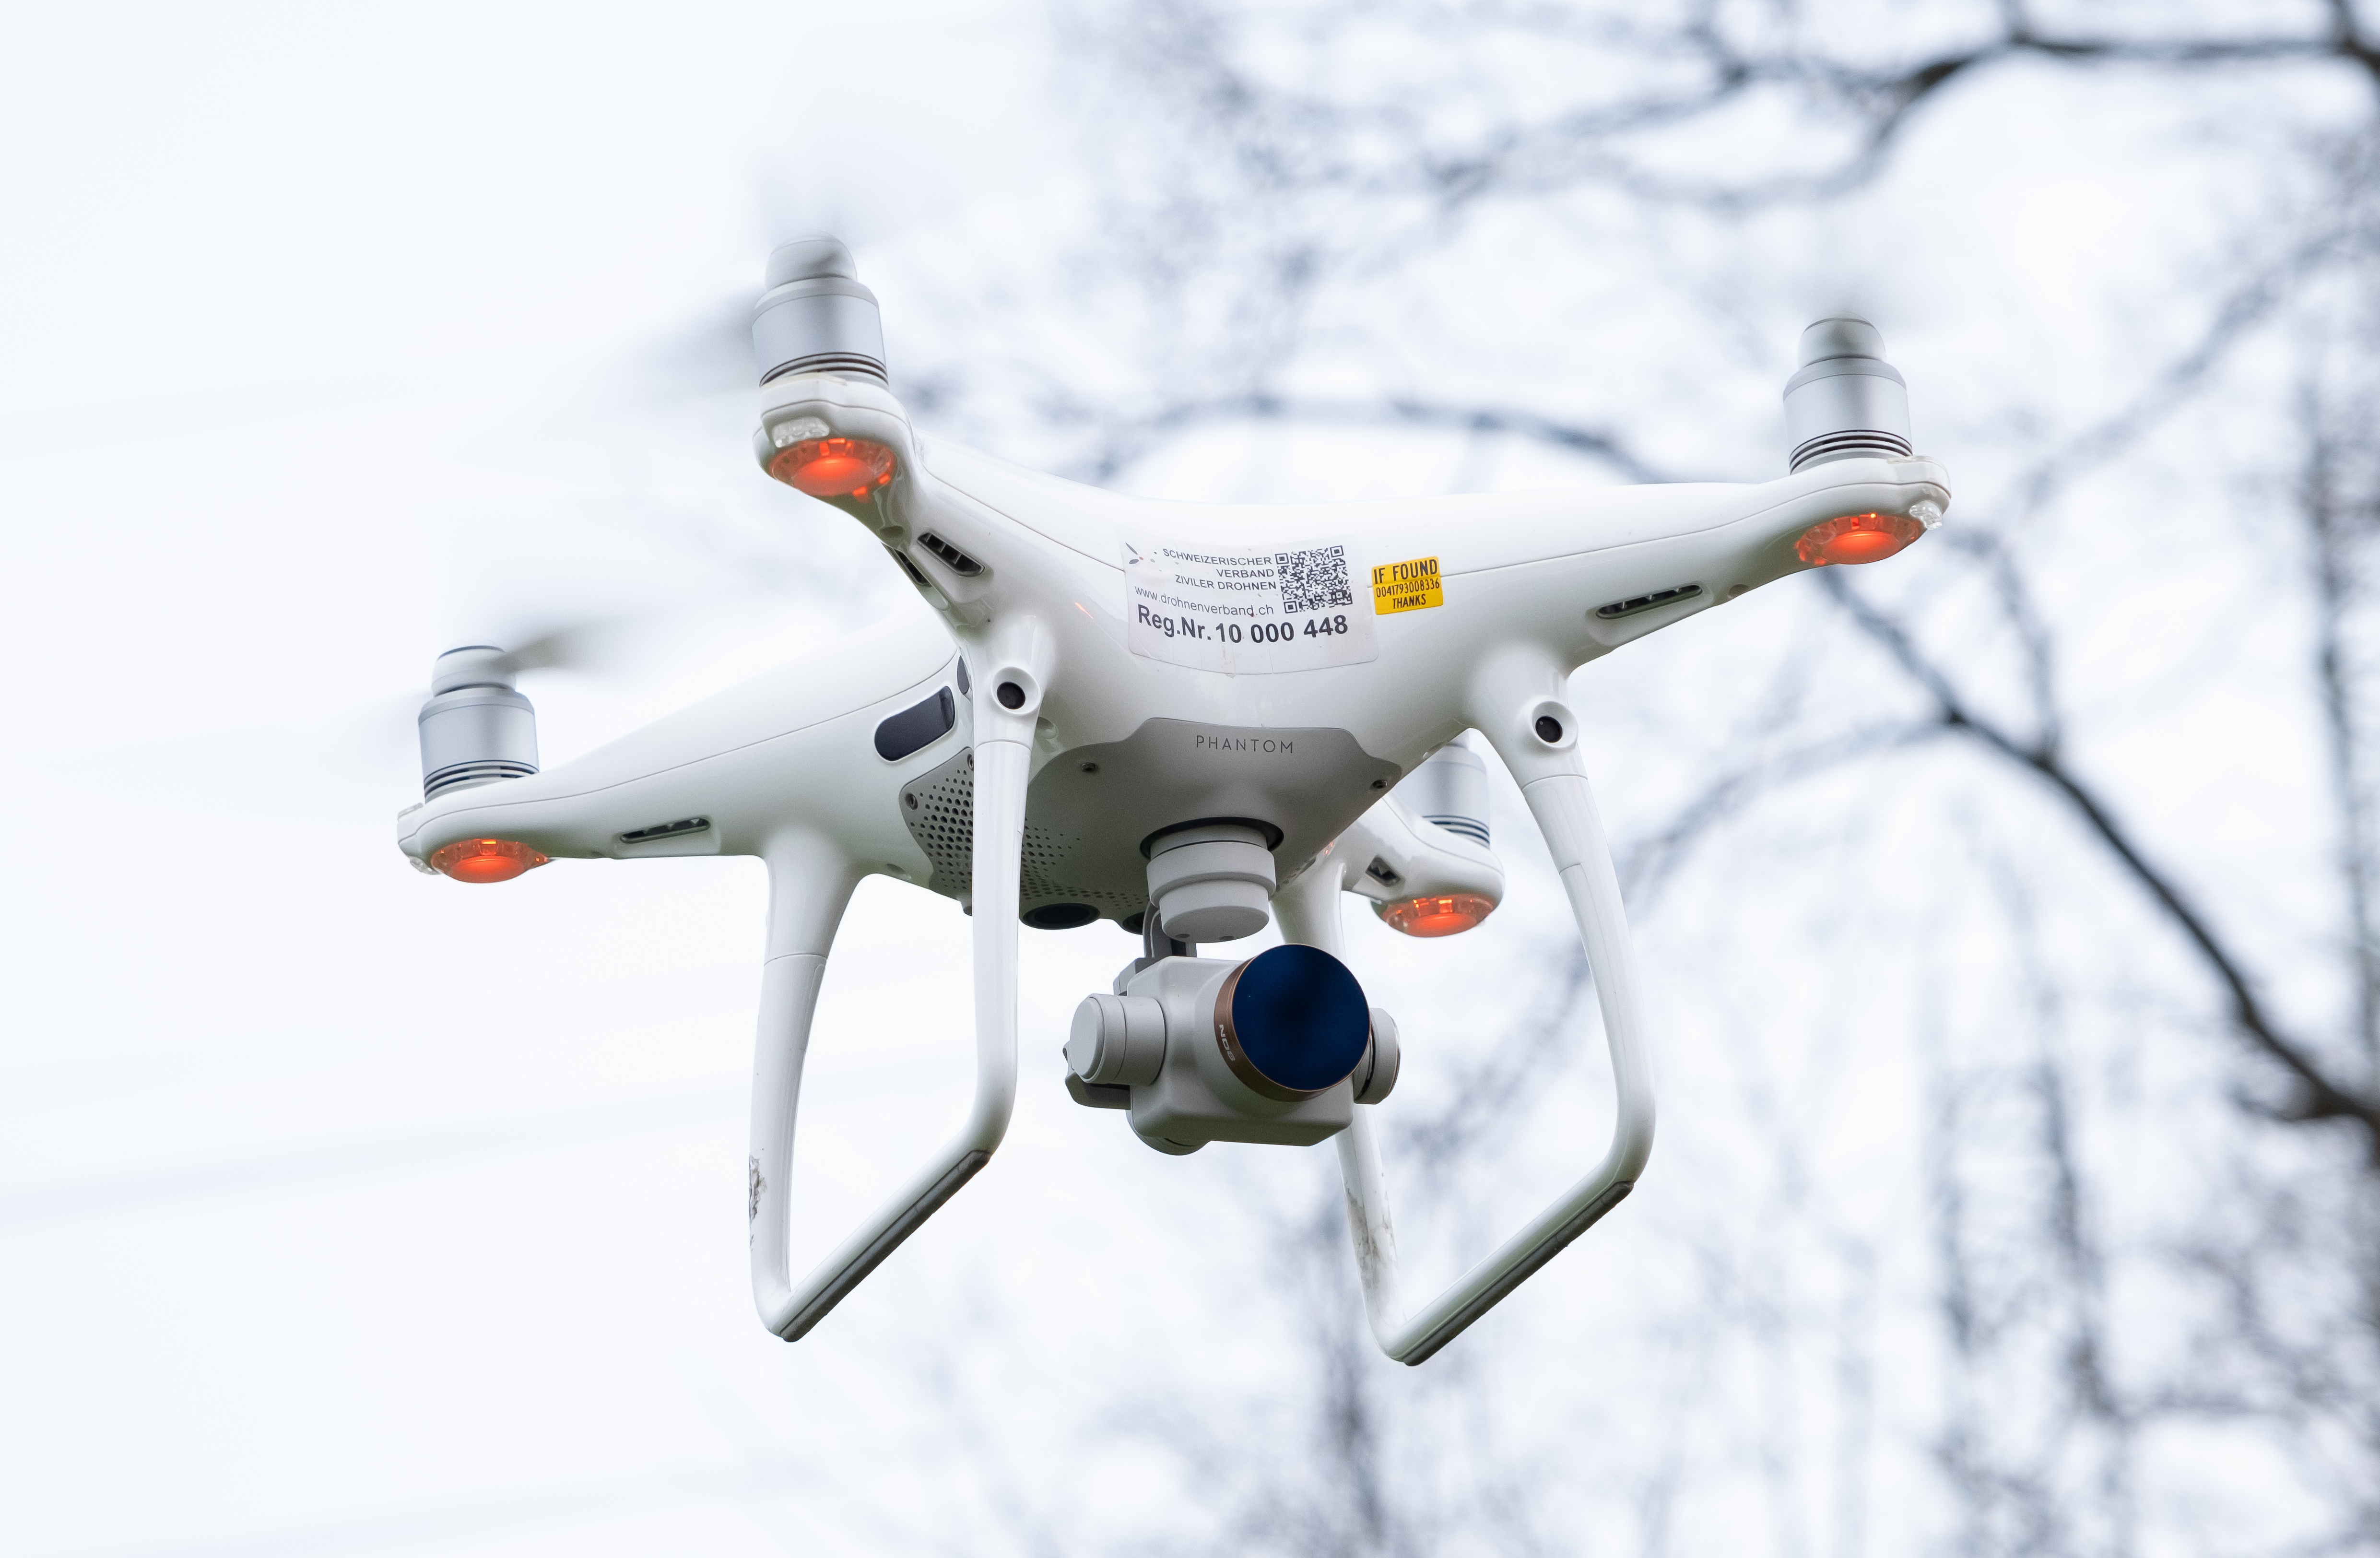
DJI-Drohnen werden fast Konkurrenzlos
SRF beschafft erstmals eigene Drohnen.
Zum Beispiel: Broadcast-Livedrohne
Die Mavic 3 Classic als Live-Drohne eingesetzt, mit 50P-Downlink: ergiebt ein günstiges und schnell einsetzbares, unkompliziertes System, um in der offenen Flugkategorie hochwertige TV-Livebilder zu machen.
Drohnen-Showreel allgemein (2018…Update folgt…)

IMPRESSUM | Disclaimer
Copyright und Webdesign: kameraarbeiten.ch, Patrick Gautschi, Schloss Teufen 6, 8428 Teufen ZH, info@kameraarbeiten.ch, © 1994-2026. Website made with Blocs. Web-Hosting: Hostfactory.ch (Affiliate-Link).
Alle Rechte vorbehalten. Keine unerlaubte Verwendung oder Verbreitung der Bilder oder Filme, ohne schriftliche Zustimmung des Erzeugers! Einer Nutzung der veröffentlichten Kontaktdaten durch Dritte zu Werbezwecken wird hiermit ausdrücklich widersprochen.
Der Betreiber behält sich für den Fall unverlangt zugesandter Werbe- oder Informationsmaterialien ausdrücklich rechtliche Schritte vor.
Google-Rezensionen